- دمج الرؤية وRTK وIMU في وحدة واحدة تُدمج كاميرتا RGB وتحديد الموقع عبر الأقمار الصناعية بتقنية RTK الشبكية ووحدة IMU سداسية المحاور، فلا يعتمد الروبوت على مصدر واحد.
- دقة 1.5 سم أفقيًا و2 سم رأسيًا دقة تحديد الموقع في أفضل الظروف، مع دقة اتجاه تبلغ 0.1° لكل خط أساس هوائي بطول 1 م، وبدء تشغيل بارد في أقل من 15 ثانية.
- ثمانية أنظمة ونطاق L-Band تدعم الوحدة أنظمة BDS وGPS وGLONASS وGalileo وQZSS وNavIC وSBAS ونطاق L-Band على نطاقات تردد متعددة.
- مودم 5G و4G مدمج يصل مودم بإصدار عالمي وفق 3GPP Release 17 إلى 223 Mbps للتنزيل و123 Mbps للرفع في 5G NR SA، وإلى 195 Mbps للتنزيل و75 Mbps للرفع في 4G LTE.
- معالجة RK3588 مع وحدة NPU بأداء 6 TOPS يعمل معالج Rockchip RK3588 بتقنية 8 نانومتر مع رسوميات Mali-G610 و8 GB LPDDR4X و32 GB eMMC بنظام Ubuntu 20.04، مع ROS 1 Noetic على X30 وROS 2 Foxy على M20.
- IP67 في هيكل بطول 203 مم الهيكل بأبعاد 203 × 110 × 93 مم مقاوم للغبار والماء وفق IP67، ويعمل من −20 °C إلى +55 °C.
- موصل طيران واحد للبيانات والطاقة ينقل قابس طيران ذكر بـ 12 دبوسًا وصلة Gigabit Ethernet عبر 8 دبابيس وطاقة تيار مستمر 12–24 V عبر 4 دبابيس، دون الحاجة إلى PoE.

الوصف
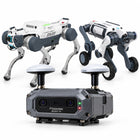
AD4GT-10 وحدة لتحديد الموقع مخصصة لروبوتَي Deep Robotics X30 وM20، تدمج ثلاثة مصادر بدلًا من الاعتماد على مصدر واحد: الرؤية المجسمة من كاميرتي RGB بدقة 1024 × 768، وتحديد الموقع عبر الأقمار الصناعية بتقنية RTK الشبكية على أنظمة BDS وGPS وGLONASS وGalileo وQZSS وNavIC وSBAS ونطاق L-Band، ووحدة IMU سداسية المحاور. وفي أفضل الظروف تبلغ الدقة 1.5 سم أفقيًا و2 سم رأسيًا، مع دقة اتجاه تبلغ 0.1° لكل متر من خط أساس الهوائيات، وبدء تشغيل بارد في أقل من 15 ثانية.
يلزم هوائيا GNSS تفصل بينهما مسافة تزيد على 35 سم، أحدهما فوق الوحدة والآخر في مؤخرة الروبوت، لأن خط الأساس هذا هو ما يوفّر الاتجاه وليس الموقع وحده. وتصل تصحيحات RTK عبر الشبكة الخلوية بصيغة RTCM، ويمكن للمواقع التي تفتقر إلى التغطية الخلوية الحصول، كتخصيص برمجي، على حل PPP-AR يعتمد على تصحيحات من الأقمار الصناعية الثابتة بالنسبة للأرض.
وهي كذلك وحدة الاتصال اللاسلكي للروبوت، إذ يغطي مودم 5G NR SA و4G LTE بإصدار عالمي وفق معيار 3GPP Release 17 قائمة طويلة من النطاقات، ويصل في شبكات 5G إلى 223 Mbps للتنزيل و123 Mbps للرفع، مع منفذ Nano SIM وموصلين احتياطيين لهوائيات SMA. وخلف ذلك وحدة معالجة متكاملة: معالج Rockchip RK3588 بتقنية تصنيع 8 نانومتر، ورسوميات Mali-G610، ووحدة NPU بأداء يعادل 6 TOPS بدقة INT8، و8 GB من ذاكرة LPDDR4X و32 GB من ذاكرة eMMC، بنظام Ubuntu 20.04، مع ROS 1 Noetic لروبوت X30 وROS 2 Foxy لروبوت M20.
يبلغ حجم الهيكل 203 × 110 × 93 مم بتفاوت ±0.2 مم، وهو مصنّف IP67 ويعمل من −20 °C إلى +55 °C، مع قابس طيران بـ 12 دبوسًا ينقل Gigabit Ethernet والطاقة عبر موصل واحد (دون PoE). ويتم تأكيد الوزن وتيار الذروة مع الطلب، كما تُؤكَّد سرعات تردد المعالج المركزي ومعالج الرسومات في عرض السعر.
القدرات الرئيسية
- دمج الرؤية وRTK وIMU في وحدة واحدة: تُدمج كاميرتا RGB وتحديد الموقع عبر الأقمار الصناعية بتقنية RTK الشبكية ووحدة IMU سداسية المحاور، فلا يعتمد الروبوت على مصدر واحد.
- دقة 1.5 سم أفقيًا و2 سم رأسيًا: دقة تحديد الموقع في أفضل الظروف، مع دقة اتجاه تبلغ 0.1° لكل خط أساس هوائي بطول 1 م، وبدء تشغيل بارد في أقل من 15 ثانية.
- ثمانية أنظمة ونطاق L-Band: تدعم الوحدة أنظمة BDS وGPS وGLONASS وGalileo وQZSS وNavIC وSBAS ونطاق L-Band على نطاقات تردد متعددة.
- مودم 5G و4G مدمج: يصل مودم بإصدار عالمي وفق 3GPP Release 17 إلى 223 Mbps للتنزيل و123 Mbps للرفع في 5G NR SA، وإلى 195 Mbps للتنزيل و75 Mbps للرفع في 4G LTE.
- معالجة RK3588 مع وحدة NPU بأداء 6 TOPS: يعمل معالج Rockchip RK3588 بتقنية 8 نانومتر مع رسوميات Mali-G610 و8 GB LPDDR4X و32 GB eMMC بنظام Ubuntu 20.04، مع ROS 1 Noetic على X30 وROS 2 Foxy على M20.
- IP67 في هيكل بطول 203 مم: الهيكل بأبعاد 203 × 110 × 93 مم مقاوم للغبار والماء وفق IP67، ويعمل من −20 °C إلى +55 °C.
- موصل طيران واحد للبيانات والطاقة: ينقل قابس طيران ذكر بـ 12 دبوسًا وصلة Gigabit Ethernet عبر 8 دبابيس وطاقة تيار مستمر 12–24 V عبر 4 دبابيس، دون الحاجة إلى PoE.
الشراء عبر Robotix Market
يتم توريد هذه الوحدة جديدة عبر قنوات توزيع راسخة وتُشحن إلى جميع أنحاء العالم مع ضمان المصنّع. ويجري تنسيق الدعم الفني مع شبكة خدمة المصنّع نفسها. أما نطاق التشغيل والتهيئة ومسؤوليات بدء التشغيل فيُتفق عليها ضمن عرض السعر — ولا يشمل سعر المنتج التركيب في منشأتك.
الميزات
المواصفات
| العلامة التجارية | Fibocom |
|---|---|
| الطراز | AD4GT-10 |
| نوع المنتج | وحدة تحديد موقع بالدمج متعدد الوسائط (الرؤية وRTK وIMU) مع اتصال خلوي ومعالجة مدمجة |
| المنصات المتوافقة | Deep Robotics X30 وM20 |
| المعالج الرئيسي (SoC) | Rockchip RK3588، بتقنية تصنيع 8 نانومتر |
| وحدة المعالجة المركزية | 8 أنوية (4 للأداء + 4 للكفاءة)؛ تُؤكَّد سرعات التردد في عرض السعر |
| وحدة معالجة الرسومات | Mali-G610؛ تُؤكَّد سرعة التردد في عرض السعر |
| وحدة المعالجة العصبية (NPU) | ما يعادل 6 TOPS (INT8) |
| نظام التشغيل | Ubuntu 20.04 |
| إطار عمل الروبوت | ROS 1 Noetic لروبوت X30؛ ROS 2 Foxy لروبوت M20 |
| الذاكرة | 8 GB LPDDR4X |
| التخزين | ذاكرة فلاش eMMC بسعة 32 GB |
| مدخل الطاقة | تيار مستمر 12–24 V، 2 A؛ يُؤكَّد تيار الذروة في عرض السعر |
| موصل الطاقة | قابس طيران ذكر بـ 12 دبوسًا (8 دبابيس لـ Gigabit Ethernet + 4 دبابيس للطاقة، دون PoE) |
| موصلات الهوائي | 1× موصل SMA أنثى لـ GNSS؛ 2× موصل SMA أنثى للاتصال الخلوي (احتياطي) |
| شريحة SIM | Nano SIM قابلة للإدخال، مع خيار بديل بتركيب سطحي |
| USB | USB Type-C، USB 2.0 |
| التبريد | مروحة طاردة مركزية بتحكم PWM |
| الاتصال الخلوي | 5G NR SA و4G LTE، إصدار عالمي، 3GPP Release 17 |
| نطاقات 5G NR SA | n1/2/3/5/7/8/12/13/14/18/20/25/26/28/30/38/40/41/48/66/70/71/77/78 |
| نطاقات 4G LTE | B1/2/3/4/5/7/8/12/13/14/17/18/19/20/25/26/28/30/34/38/39/40/41/42/43/48/66/71 |
| أقصى معدل بيانات | 5G NR SA بسرعة 223 Mbps للتنزيل / 123 Mbps للرفع؛ 4G LTE بسرعة 195 Mbps للتنزيل / 75 Mbps للرفع |
| أقصى قدرة إرسال | 5G NR الفئة 3 (23 dBm ±2 dB)؛ LTE HPUE الفئة 2 (26 dBm ±2 dB) |
| الهوائيات الخلوية | اثنان: مجموعة TRX رئيسية ومجموعة RX للاستقبال المتنوع |
| نوع GNSS | RTK الشبكي (RTCM) |
| مصدر التصحيحات | الشبكة الخلوية العامة 4G/5G؛ ويمكن استخدام PPP-AR من الأقمار الصناعية الثابتة بالنسبة للأرض كتخصيص برمجي |
| أنظمة GNSS | BDS وGPS وGLONASS وGalileo وQZSS وNavIC وSBAS ونطاق L-Band |
| هوائيات GNSS | اثنان، تفصل بينهما مسافة تزيد على 35 سم (أحدهما فوق الوحدة والآخر في مؤخرة الروبوت) |
| دقة تحديد الموقع | 1.5 سم أفقيًا و2 سم رأسيًا في أفضل الظروف |
| دقة الاتجاه | 0.1° لكل خط أساس بطول 1 م |
| بدء التشغيل البارد | أقل من 15 ثانية |
| الكاميرات | 2× RGB، بدقة 1024 × 768 |
| مجال رؤية الكاميرا | أفقي 101° × رأسي 73° ±3° عند 1024 × 768 |
| نطاق العمق | 0.20–2 م (2 %) |
| وحدة IMU | 6 محاور (جيروسكوب بـ 3 محاور، ومقياس تسارع بـ 3 محاور) |
| مؤشرات الحالة | مؤشران ثنائيا اللون (أحمر/أخضر) |
| وظائف النظام | ساعة نظام RTC، ومؤقت مراقبة (watchdog) على مستوى العتاد، وحماية eFuse |
| الأبعاد | 203.0 × 110.0 × 93.0 مم (±0.2 مم) |
| درجة الحماية | IP67 |
| الحماية من التفريغ الكهروستاتيكي | IEC 61000-4-2 الفئة 3 (تلامس 6 kV / هواء 8 kV) |
| درجة حرارة التشغيل | من −20 °C إلى +55 °C |
| درجة حرارة التخزين | من −30 °C إلى +85 °C |
| رطوبة التشغيل | 0–90 % |
| الوزن | يُؤكَّد في عرض السعر |
الصناعات
الأسئلة الشائعة
تُدمج ثلاثة مصادر بدلًا من الوثوق بمصدر واحد: كاميرتا RGB للرؤية، وRTK الشبكي عبر ثمانية أنظمة للأقمار الصناعية، ووحدة IMU سداسية المحاور. وفي أفضل الظروف تبلغ الدقة 1.5 سم أفقيًا و2 سم رأسيًا.
الهوائي الواحد يحدد الموقع، أما الهوائيان فيحددان الاتجاه أيضًا. ويجب أن تفصل بينهما مسافة تزيد على 35 سم، أحدهما فوق الوحدة والآخر في مؤخرة الروبوت، وخط الأساس هذا هو ما ينتج دقة الاتجاه البالغة 0.1° لكل متر.
تصل تصحيحات RTK عادةً عبر شبكة 4G أو 5G. وللمواقع التي لا تغطيها الشبكة يمكن تخصيص الوحدة برمجيًا لتستقبل بدلًا من ذلك تصحيحات PPP-AR من الأقمار الصناعية الثابتة بالنسبة للأرض، فاذكر ذلك عند الطلب.
معالج Rockchip RK3588 بتقنية 8 نانومتر مع رسوميات Mali-G610 ووحدة NPU بأداء يعادل 6 TOPS بدقة INT8، و8 GB LPDDR4X و32 GB eMMC، بنظام Ubuntu 20.04، مع ROS 1 Noetic على X30 وROS 2 Foxy على M20.
نؤكد لك الوزن وتيار الذروة كتابيًا قبل تقديم طلبك. وتتشارك الطاقة والبيانات قابس طيران ذكرًا واحدًا بـ 12 دبوسًا ينقل Gigabit Ethernet وتيارًا مستمرًا 12–24 V، دون PoE.
يبلغ سعر وحدة تحديد الموقع بدمج المستشعرات Fibocom AD4GT-10 لروبوتات X30 وM20 في سوقك €4.720.
وحدة تحديد الموقع بدمج المستشعرات Fibocom AD4GT-10 لروبوتات X30 وM20
- السعر العادي
- €4.720,00
- سعر البيع
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.