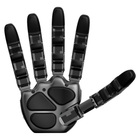
- Cinco dedos, 20 articulações Quatro dedos e um polegar com quatro articulações ativas cada dão 20 graus de liberdade, contra 16 na V5 Plus e na V5 Sense.
- Modbus por RS-485 ou Ethernet Modbus RTU, Modbus TCP ou um protocolo RS-485 próprio ligam a mão diretamente a robôs industriais e controladores de automação.
- Deteção nas pontas, articulações e palma Os sensores de pressão cobrem de 260 a 1260 hPa com uma precisão de 1 kPa, e cada ponta acende-se a azul, verde, oliva ou vermelho à medida que a preensão aperta.
- Três modos de controlo mais modo High-Force Controlo de corrente para trabalhos sensíveis à força, controlo de posição com 0,088° e controlo de rigidez para fixações flexíveis, com o modo High-Force para uma preensão mais firme.
- Compensação de atrito e temperatura Algoritmos integrados corrigem o erro de controlo causado pelo atrito e pela temperatura, pelo que as articulações se comportam da mesma forma quando as condições mudam.
- Corpo de alumínio, palma contornada Os dissipadores de calor dos dedos superiores suportam cargas elevadas prolongadas, e uma palma com contorno 3D alarga a área de contacto para preensões estáveis.
- Monitorização em Ubuntu com ROS 2 Vistas em direto do movimento e da pressão, um gestor de poses e sequências e gráficos temporais funcionam em Ubuntu 22.04 ou 24.04 LTS com ROS 2.


Descrição
A Wonik Allegro Hand V6 F é a mão robótica destra de cinco dedos da Wonik Robotics: quatro dedos e um polegar com quatro articulações ativas cada, 20 graus de liberdade e sensores de pressão nas pontas, nas articulações dos dedos e na palma. Pesa 1150 g, suporta até 15 kg e liga-se a controladores industriais através de Modbus por RS-485 ou Ethernet.
A V6 F foi concebida para uma manipulação que tem de funcionar tanto numa célula robótica como num laboratório. Em vez do barramento CAN das Allegro Hand anteriores, usa Modbus RTU, Modbus TCP ou um protocolo RS-485 próprio, pelo que um robô industrial ou um controlador de automação a pode comandar diretamente. Na mesma mão funcionam três modos de controlo: controlo de corrente para trabalhos sensíveis à força, controlo de posição com 0,088° e controlo de rigidez para fixações flexíveis ou firmes, além de um modo High-Force para as preensões que precisam de segurar com mais força. A compensação de atrito e de temperatura mantém o comportamento das articulações constante mesmo quando as condições mudam.
Os sensores de pressão leem de 260 a 1260 hPa com uma precisão de 1 kPa entre 0 e 60 °C, e cada ponta acende-se a azul, verde, oliva ou vermelho para mostrar o estado da preensão. O corpo de alumínio tem dissipadores de calor nos dedos superiores para cargas elevadas prolongadas e uma palma com contorno 3D que alarga a área de contacto. A transmissão usa uma única relação de 288,35:1, com 0,92 Nm de binário de bloqueio e 0,23 Nm de binário nominal. As ferramentas de monitorização, com vistas em direto do movimento e da pressão, um gestor de poses e sequências e gráficos temporais da posição articular, da corrente, da temperatura e dos dados dos sensores, funcionam em Ubuntu 22.04 ou 24.04 LTS com ROS 2.
Para uma mão de quatro dedos com CAN, a Allegro Hand V5 Sense deteta nas pontas e nas articulações dos dedos, e a Allegro Hand V5 Plus apenas nas pontas. A Allegro Hand V5 de três dedos e a Allegro Hand V4 com controlo de binário completam a gama. Compare-as com as nossas outras mãos robóticas destras.
Capacidades principais
- Cinco dedos, 20 articulações: Quatro dedos e um polegar com quatro articulações ativas cada dão 20 graus de liberdade, contra 16 na V5 Plus e na V5 Sense.
- Modbus por RS-485 ou Ethernet: Modbus RTU, Modbus TCP ou um protocolo RS-485 próprio ligam a mão diretamente a robôs industriais e controladores de automação.
- Deteção nas pontas, articulações e palma: Os sensores de pressão cobrem de 260 a 1260 hPa com uma precisão de 1 kPa, e cada ponta acende-se a azul, verde, oliva ou vermelho à medida que a preensão aperta.
- Três modos de controlo mais modo High-Force: Controlo de corrente para trabalhos sensíveis à força, controlo de posição com 0,088° e controlo de rigidez para fixações flexíveis, com o modo High-Force para uma preensão mais firme.
- Compensação de atrito e temperatura: Algoritmos integrados corrigem o erro de controlo causado pelo atrito e pela temperatura, pelo que as articulações se comportam da mesma forma quando as condições mudam.
- Corpo de alumínio, palma contornada: Os dissipadores de calor dos dedos superiores suportam cargas elevadas prolongadas, e uma palma com contorno 3D alarga a área de contacto para preensões estáveis.
- Monitorização em Ubuntu com ROS 2: Vistas em direto do movimento e da pressão, um gestor de poses e sequências e gráficos temporais funcionam em Ubuntu 22.04 ou 24.04 LTS com ROS 2.
Este modelo é vendido mediante orçamento. A configuração, os acessórios, o âmbito da integração e o prazo de entrega alteram o valor final, pelo que o preço é confirmado projeto a projeto em vez de ser publicado.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a montagem nas suas instalações.
Características
Especificações
| Marca | Wonik Robotics |
|---|---|
| Modelo | Allegro Hand V6 F |
| Dedos | 5 (quatro dedos e um polegar) |
| Graus de liberdade | 20 ativos (4 por dedo) |
| Acionamento | Motores CC |
| Relação de redução | 288,35:1 |
| Binário de bloqueio | 0,92 Nm |
| Binário nominal | 0,23 Nm |
| Resolução articular | 0,088° |
| Carga útil | Até 15 kg |
| Peso | 1150 g |
| Modos de controlo | Controlo de corrente, de posição e de rigidez, mais o modo High-Force |
| Compensação | Compensação de atrito e de temperatura |
| Deteção tátil | Sensores de pressão nas pontas, nas articulações dos dedos e na palma |
| Gama de pressão | 260–1260 hPa |
| Precisão de pressão | 1 kPa |
| Temperatura de funcionamento dos sensores | 0–60 °C |
| LED das pontas | Azul a 1050 hPa ou menos; verde 1050–1130 hPa; oliva 1130–1170 hPa; vermelho a 1170 hPa ou mais |
| Interface de comunicação | RS-485, Ethernet |
| Protocolo | Modbus RTU, Modbus TCP, protocolo RS-485 próprio |
| Alimentação | 24,0 V, 5,0 A, 120 W |
| Estrutura | Corpo de alumínio, dissipadores de calor integrados nos dedos superiores, palma com contorno 3D |
| Software | Monitorização em tempo real, gestor de poses e sequências, gráficos temporais da posição articular, corrente do motor, temperatura e dados dos sensores; ROS 2 |
| Requisitos do computador anfitrião | Intel Core i3-8109U ou superior, 2 GB de RAM, 2 GB de armazenamento, OpenGL 3.0 com aceleração por hardware e 64 MB de memória de vídeo, Ubuntu 22.04 ou 24.04 LTS |
| Lado da mão | A confirmar no orçamento |
| Adaptador de montagem no braço | A confirmar no orçamento |
Setores
Perguntas frequentes
É vendida mediante orçamento: a configuração, a quantidade e a entrega são confirmadas projeto a projeto.
Quatro dedos e um polegar com quatro articulações ativas cada: 20 graus de liberdade. A V5 Plus e a V5 Sense têm 16, e a V5 de três dedos tem 9.
A pressão nas pontas, nas articulações dos dedos e na palma, de 260 a 1260 hPa com uma precisão de 1 kPa entre 0 e 60 °C. O LED de cada ponta mostra o estado da preensão, do azul ao verde, ao oliva e ao vermelho.
Pesa 1150 g e suporta uma carga máxima de 15 kg.
Por RS-485 ou Ethernet, através de Modbus RTU, Modbus TCP ou um protocolo RS-485 próprio, com uma alimentação de 24,0 V e 5,0 A. As ferramentas de monitorização funcionam em Ubuntu 22.04 ou 24.04 LTS com ROS 2; a montagem no seu braço é confirmada com o orçamento.
A V6 F acrescenta um quinto dedo, deteção na palma, controlo de posição e de rigidez com modo High-Force, e Modbus por RS-485 ou Ethernet em vez de CAN, com 1150 g. A V5 Sense tem três dedos e um polegar, controlo de corrente por CAN a 333 Hz e pesa 1240 g.
Vistos recentemente
Ainda não visualizou nenhum produto.