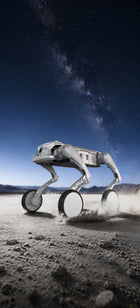
- عجلات على أرجل مفصلية تتدحرج العجلات الآلية على الأرض الملساء، وتتخطى الأرجل عوائق حتى 65 سم وتصعد درجات بارتفاع 16 سم.
- 100 TOPS على متن الروبوت تشغّل وحدة NVIDIA Jetson Orin NX بذاكرة 16 GB عمليات الإدراك ورسم الخرائط وسياسات التحكم المتعلَّمة على الروبوت نفسه.
- مستشعرات مركّبة مسبقًا يأتي مستشعر LiDAR 3D Mid-360 وكاميرا العمق RealSense ونظام GNSS مع هوائي RTK ووحدة 5G مركّبة مسبقًا.
- أساس ملاحة مفتوح المصدر يوفّر RoamerX Open على GitHub تحديد الموقع والملاحة بمستوى العرض التوضيحي للدراسة أو التوسيع أو الاستبدال.
- SDK كاملة للآلة واجهات الحركة وبث الفيديو والحالة مفتوحة للتطوير الثانوي عبر Ethernet و USB 3.0 و SBUS و RS485.
- هادئ في الفصل الدراسي يُبقي الدفع بالعجلات ضجيج التشغيل منخفضًا حتى 55 ديسيبل.
- مصمم لتحمّل الصدمات تناسب حماية IP54 والجسم المحمي بزاوية 360° مع جل ناعم على الرأس والذيل استخدامَ الطلاب والباحثين.

الوصف
Genisom L1-W EDU هو إصدار البحث والتعليم من الروبوت الرباعي ذي الأرجل المزوّدة بعجلات L1-W من Genisom، وهو موجّه إلى الفرق التي تريد روبوتًا سريعًا بحاسوب ومستشعرات مركّبة مسبقًا مع ترك برمجيات الاستقلالية مفتوحة. ويضيف إلى منصة L1-W وحدة NVIDIA Jetson Orin NX بذاكرة 16 GB وقدرة تصل إلى 100 TOPS، ومستشعر LiDAR 3D من طراز Mid-360، وكاميرا عمق RealSense، ووحدة GNSS مع هوائي RTK، ووحدة 5G.
تبدأ الملاحة من RoamerX Open، وهي حزمة Genisom مفتوحة المصدر لتحديد الموقع والملاحة بمستوى العرض التوضيحي على GitHub. ويمكن للفرق دراستها أو البناء عليها أو استبدالها بشيفرتها الخاصة لـ SLAM والتخطيط والتحكم، كما تفتح حزمة SDK الكاملة للآلة من Genisom واجهات الحركة وبث الفيديو والحالة للتطوير الثانوي. وهذا هو الفرق عن L1-W EDU RoamerX Pro الذي يحمل العتاد نفسه مع برنامج الملاحة RoamerX Pro من Genisom الجاهز للنشر.
تتدحرج العجلات الآلية المثبتة على أرجل مفصلية بكفاءة على الأرضيات الملساء، وتخطو وتتسلق حيث يلزم. وتوفّر اثنتا عشرة وحدة مفصلية عزمًا أقصى يصل إلى 48 نيوتن·متر، وتذكر Genisom للروبوت L1-W سرعة عدو تتجاوز 5.5 م/ث، وتخطي عوائق حتى 65 سم، وصعودًا متواصلًا لدرجات بارتفاع 16 سم، وزاوية تسلق قصوى تبلغ 40°. وتصفه Genisom بأنه أول روبوت إنتاجي بأرجل وعجلات يعتمد التحكم في الحركة بالتعلم المعزز بالذكاء الاصطناعي.
يُبقي الدفع بالعجلات ضجيج التشغيل منخفضًا حتى 55 ديسيبل، وهو ما يناسب المختبرات والفصول الدراسية، ويساعده جسم محمي بزاوية 360° مع جل ناعم على الرأس والذيل، وحماية IP54، ونطاق تشغيل من 0 إلى 40 °C على تحمّل صدمات الاستخدام الطلابي. ويُؤكَّد مع طلبك الوزن والحمولة ومدة التشغيل والمدى مع تركيب الطقم، وإصدارات ROS المدعومة، ودعم نطاقات 5G في بلدك.
القدرات الرئيسية
- عجلات على أرجل مفصلية: تتدحرج العجلات الآلية على الأرض الملساء، وتتخطى الأرجل عوائق حتى 65 سم وتصعد درجات بارتفاع 16 سم.
- 100 TOPS على متن الروبوت: تشغّل وحدة NVIDIA Jetson Orin NX بذاكرة 16 GB عمليات الإدراك ورسم الخرائط وسياسات التحكم المتعلَّمة على الروبوت نفسه.
- مستشعرات مركّبة مسبقًا: يأتي مستشعر LiDAR 3D Mid-360 وكاميرا العمق RealSense ونظام GNSS مع هوائي RTK ووحدة 5G مركّبة مسبقًا.
- أساس ملاحة مفتوح المصدر: يوفّر RoamerX Open على GitHub تحديد الموقع والملاحة بمستوى العرض التوضيحي للدراسة أو التوسيع أو الاستبدال.
- SDK كاملة للآلة: واجهات الحركة وبث الفيديو والحالة مفتوحة للتطوير الثانوي عبر Ethernet و USB 3.0 و SBUS و RS485.
- هادئ في الفصل الدراسي: يُبقي الدفع بالعجلات ضجيج التشغيل منخفضًا حتى 55 ديسيبل.
- مصمم لتحمّل الصدمات: تناسب حماية IP54 والجسم المحمي بزاوية 360° مع جل ناعم على الرأس والذيل استخدامَ الطلاب والباحثين.
الشراء عبر Robotix Market
تُورَّد هذه الوحدة جديدةً عبر قنوات توزيع راسخة، وتُشحن إلى جميع أنحاء العالم مع ضمان المصنّع. ويجري تنسيق الدعم الفني مع شبكة خدمة المصنّع نفسها. أما نطاق الاستخدام والتهيئة ومسؤوليات بدء التشغيل فيُتفق عليها ضمن عرض السعر. ولا يشمل سعر المنتج التركيب في الموقع.
فيديوهات المنتج الرسمية
الميزات
المواصفات
| العلامة التجارية | Genisom |
|---|---|
| الطراز | L1-W EDU |
| نوع المنتج | روبوت رباعي الأرجل بأرجل وعجلات، إصدار البحث والتعليم |
| المنصة | Genisom L1-W |
| الوحدات المفصلية | 12، بعزم أقصى يصل إلى 48 نيوتن·متر |
| سرعة العدو | أكثر من 5.5 م/ث |
| أقصى ارتفاع للعوائق | 65 سم |
| الصعود المتواصل للدرج | 16 سم |
| زاوية التسلق القصوى | 40° |
| التحكم في الحركة | تحكم في الحركة بالتعلم المعزز بالذكاء الاصطناعي |
| درجة الحماية | IP54 |
| درجة حرارة التشغيل | من 0 إلى 40 °C |
| ضجيج التشغيل | منخفض حتى 55 ديسيبل |
| الحوسبة | NVIDIA Jetson Orin NX بذاكرة 16 GB، حتى 100 TOPS |
| LiDAR | LiDAR 3D من طراز Mid-360 |
| كاميرا العمق | RealSense |
| تحديد الموقع | وحدة GNSS مع هوائي RTK |
| الاتصال | وحدة 5G |
| الواجهات | Ethernet، والطاقة، و SBUS + RS485، و USB 3.0 (Orin NX)، و USB 3.0 (وحدة التحكم الرئيسية) |
| SDK | SDK كاملة للآلة: واجهات الحركة وبث الفيديو والحالة |
| برنامج الملاحة | RoamerX Open (مفتوح المصدر، GitHub): تحديد الموقع والملاحة بمستوى العرض التوضيحي |
| الوزن | 24 كغ |
| الأبعاد (الطول × العرض × الارتفاع) | 630 × 430 × 585 مم (في وضع الوقوف) |
| الحمولة | يُؤكَّد في عرض السعر |
| مدة التشغيل والمدى | يُؤكَّد في عرض السعر |
| إصدارات ROS ولغات SDK المدعومة | يُؤكَّد في عرض السعر |
| البطاريات الاحتياطية ومحطة الشحن | يُؤكَّد في عرض السعر |
الصناعات
الأسئلة الشائعة
العتاد نفسه. يأتي L1-W EDU مع RoamerX Open مفتوح المصدر بمستوى العرض التوضيحي للفرق التي تبني حزمتها الخاصة وتقيّمها، بينما يضيف إصدار RoamerX Pro برنامج الملاحة RoamerX Pro من Genisom الجاهز للنشر.
لا يتضمن L1-W القياسي حزمة EDU. وتضيف EDU حاسوب Orin NX و LiDAR وكاميرا العمق و GNSS بتقنية RTK ووحدة 5G ودعم RoamerX Open.
نعم. تفتح SDK الكاملة للآلة واجهات الحركة وبث الفيديو والحالة، ويحتوي الروبوت على واجهات Ethernet و USB 3.0 و SBUS و RS485.
يحمل تصنيف IP54 ضد الغبار ورذاذ الماء ويعمل من 0 إلى 40 °C، لكنه غير مصمم للغمر.
قد يحتاج تحديد الموقع عالي الدقة بتقنية RTK إلى محطة قاعدية أو خدمة تصحيح، ويُؤكَّد دعم نطاقات 5G ومتطلبات شريحة SIM في بلدك مع طلبك.
يبلغ سعر الروبوت الرباعي الأرجل بعجلات Genisom L1-W EDU في سوقك €11.900. ولطلبات الكميات أو المشاريع، تواصل معنا للحصول على عرض سعر تجاري.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.