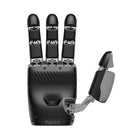
- 1140 وحدة استشعار لمسي من نوع GEN2 ITPU توفر 3420 قناة إشارة لمسية عبر اليد بأكملها تغذية راجعة متعددة الأبعاد للتلامس من أجل قبضة ثابتة على الأجسام غير المنتظمة أو القابلة للتشوه أو الزلقة.
- 16 DoF — 13 نشطة، 3 سلبية يدعم الهيكل الحيوي المحاكي بأربعة أصابع الإمساك والقرص والضغط وفتح/إغلاق الأصابع لمجموعة واسعة من أوليات المعالجة.
- كاميرا عين-يد بالذكاء الاصطناعي RGB بدقة 8 ميغابكسل تتيح الكاميرا المدمجة المزودة بتقدير الوضعية بأسلوب zero-shot تحديد موقع الأجسام والتخطيط للقبضة قبل التلامس وأثناءه، بدمج طريقتي الرؤية واللمس.
- حمولة اسمية 5 kg، وقوة عند طرف الإصبع 15 N تتيح قدرة الحمولة العالية والقوة عند طرف الإصبع لليد DexH13 التعامل مع مجموعة واسعة من الأجسام الصناعية والخدمية بما يتجاوز مهام البحث منخفضة القوة.
- تكامل EtherCAT وModbus تتيح بروتوكولات الاتصال ذات المعايير الصناعية التكامل المباشر مع وحدات تحكم الأتمتة والأذرع الروبوتية والناقلات وأنظمة الإنتاج القائمة على PLC.
- عمر خدمة 1,000,000 دورة مصنّفة لمليون دورة تشغيل، مما يؤكد ملاءمتها لعمليات النشر الإنتاجية المستمرة في الخدمات اللوجستية والتصنيع والروبوتات الطبية.


الوصف
إن Paxini DexH13 هي يد روبوتية بارعة بأربعة أصابع و16 درجة حرية، مبنية حول مصفوفة استشعار لمسي كثيفة ووحدة كاميرا عين-يد بالذكاء الاصطناعي مدمجة. وبفضل 1140 وحدة استشعار لمسي متعدد الأبعاد من نوع GEN2 ITPU توفر 3420 قناة إشارة فردية، تقدم DexH13 تغذية راجعة غنية بالتلامس تتجاوز بكثير القابضات البسيطة للفتح والإغلاق — مما يتيح قبضات ثابتة على الأجسام غير المنتظمة أو القابلة للتشوه أو الزلقة التي تشكل تحديًا للأساليب القياسية المعتمدة على الرؤية وحدها. تُحرَّك ثلاث عشرة من درجات الحرية الست عشرة بشكل مستقل بواسطة محركات عديمة النواة، بينما تدعم كاميرا ذكاء اصطناعي RGB بدقة 8 ميغابكسل مع تقدير الوضعية بأسلوب zero-shot تحديد موقع الأجسام قبل التلامس وأثناءه. ويمكن لليد الإمساك بأجسام يصل قطرها إلى 15 cm بقوة قصوى عند طرف الإصبع تبلغ 15 N وحمولة اسمية قدرها 5 kg.
تتواصل DexH13 عبر EtherCAT وModbus، مما يجعل دمجها في وحدات تحكم الأتمتة الصناعية وأنظمة الأذرع الروبوتية ومنصات الحركة في الوقت الفعلي أمرًا مباشرًا. واليد مصنّفة لمليون عملية تشغيل (1,000,000 دورة)، مما يؤكد تصميمها لعمليات النشر الإنتاجية المستمرة وليس للاستخدام المخبري فقط. تضع PaXini يد DexH13 في مجالات الخدمات اللوجستية والتخزين والروبوتات الطبية ومناولة الإلكترونيات — حيثما تتطلب أنواع الأجسام المختلطة أو الاتجاهات المتغيرة أو المواد الحساسة معالجة قائمة على اللمس لا يمكن للقابضات الصلبة توفيرها بشكل موثوق.
فيديوهات المنتج الرسمية
الميزات
المواصفات
| العلامة التجارية | Paxini |
|---|---|
| الطراز | DexH13 |
| عدد الأصابع | 4 |
| إجمالي DoF | 16 (13 نشطة + 3 سلبية) |
| وحدات الاستشعار اللمسي | 1,140 GEN2 ITPU |
| قنوات الإشارة اللمسية | 3,420 |
| وحدة الرؤية | كاميرا يد-عين RGB AI بدقة 8 MP |
| الحمولة الاسمية | 5 kg |
| أقصى قطر للإمساك | 15 cm |
| القوة عند طرف الإصبع | 15 N |
| أدنى زمن للفتح/الإغلاق | 1.5 s |
| طريقة التحريك | محرك بدون قلب |
| بروتوكولات الاتصال | EtherCAT / Modbus |
| عمر الخدمة | 1,000,000 cycles |
الصناعات
الأسئلة الشائعة
إن Paxini DexH13 هي يد روبوتية بارعة بأربعة أصابع و16 درجة حرية مزودة بـ1140 وحدة استشعار لمسي مدمجة وكاميرا عين-يد بالذكاء الاصطناعي. وتُستخدم في مهام المعالجة في الخدمات اللوجستية والروبوتات الطبية ومناولة الإلكترونيات وأي تطبيق يتطلب إمساكًا موثوقًا بالأجسام غير المنتظمة أو القابلة للتشوه أو الزلقة.
تدمج DexH13 بين 1140 وحدة استشعار لمسي من نوع GEN2 ITPU توفر 3420 قناة إشارة، إلى جانب كاميرا ذكاء اصطناعي RGB بدقة 8 ميغابكسل تستخدم تقدير الوضعية بأسلوب zero-shot، مما يتيح نهجًا مزدوجًا للرؤية واللمس يحسّن ثبات القبضة بما يتجاوز كثيرًا ما يمكن أن تحققه الرؤية وحدها.
إن DexH13 مناسبة لأتمتة المستودعات والخدمات اللوجستية والروبوتات الطبية وروبوتات الرعاية الصحية وتجميع الإلكترونيات الاستهلاكية والتصنيع الصناعي حيث تكون المعالجة البارعة القائمة على التغذية الراجعة اللمسية لأنواع متنوعة من الأجسام مطلوبة.
نعم، تشحن Robotix Market جهاز DexH13 إلى جميع أنحاء العالم. والمنتج مشمول بضمان الشركة المصنّعة المقدَّم من PaXini.
يمكنك طلب عرض سعر عبر Robotix Market من خلال تقديم استفسار عبر موقعنا الإلكتروني. وسيقدم فريقنا الأسعار وتفاصيل التكوين وإرشادات التوافق ومواعيد الشحن.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.