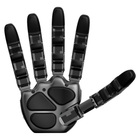
- Pět prstů, 20 kloubů Čtyři prsty a palec, každý se čtyřmi aktivními klouby, dávají 20 stupňů volnosti oproti 16 u V5 Plus a V5 Sense.
- Modbus po RS-485 nebo Ethernetu Modbus RTU, Modbus TCP nebo vlastní protokol RS-485 připojí ruku přímo k průmyslovým robotům a řídicím systémům automatizace.
- Snímání na konečcích prstů, v kloubech a v dlani Tlakové senzory pokrývají rozsah 260 až 1,260 hPa s přesností 1 kPa a každý koneček prstu svítí modře, zeleně, olivově nebo červeně podle toho, jak se úchop utahuje.
- Tři režimy řízení a High-Force Mode Řízení proudem pro práci citlivou na sílu, řízení polohy s rozlišením 0.088° a řízení tuhosti pro poddajné držení, s režimem High-Force Mode pro pevnější úchop.
- Kompenzace tření a teploty Vestavěné algoritmy korigují regulační odchylku způsobenou třením a teplotou, takže se klouby chovají stejně i při měnících se podmínkách.
- Hliníkové tělo, tvarovaná dlaň Chladiče v horních částech prstů umožňují trvalé vysoké zatížení a 3D tvarovaná dlaň zvětšuje kontaktní plochu pro stabilní úchopy.
- Monitorování na Ubuntu s ROS 2 Živé zobrazení pohybu a tlaku, správce póz a sekvencí a časové grafy běží na Ubuntu 22.04 nebo 24.04 LTS s ROS 2.


Popis
Wonik Allegro Hand V6 F je pětiprstá zručná robotická ruka od společnosti Wonik Robotics: čtyři prsty a palec, každý se čtyřmi aktivními klouby, 20 stupňů volnosti a tlakové senzory na konečcích prstů, v kloubech prstů a v dlani. Váží 1,150 g, unese až 15 kg a k průmyslovým řídicím systémům se připojuje přes Modbus po RS-485 nebo Ethernetu.
V6 F je stavěná pro manipulaci, která musí fungovat v robotické buňce stejně jako v laboratoři. Místo sběrnice CAN dřívějších modelů Allegro Hand komunikuje přes Modbus RTU, Modbus TCP nebo vlastní protokol RS-485, takže ji průmyslový robot nebo řídicí systém automatizace může ovládat přímo. Na téže ruce fungují tři režimy řízení: řízení proudem pro práci citlivou na sílu, řízení polohy s rozlišením 0.088° a řízení tuhosti pro poddajné nebo pevné držení, k tomu High-Force Mode pro úchopy, které musí držet silněji. Kompenzace tření a teploty udržuje chování kloubů konzistentní i při měnících se podmínkách.
Tlakové senzory měří v rozsahu 260 až 1,260 hPa s přesností 1 kPa při teplotách 0 až 60 °C a každý koneček prstu svítí modře, zeleně, olivově nebo červeně podle stavu úchopu. Hliníkové tělo má v horních částech prstů chladiče pro trvalé vysoké zatížení a 3D tvarovanou dlaň, která zvětšuje kontaktní plochu. Převod je jednotný 288.35:1, se záběrovým momentem 0.92 Nm a jmenovitým momentem 0.23 Nm. Monitorovací nástroje se živým zobrazením pohybu a tlaku, správcem póz a sekvencí a časovými grafy polohy kloubů, proudu, teploty a dat ze senzorů běží na Ubuntu 22.04 nebo 24.04 LTS s ROS 2.
Pokud chcete čtyřprstou ruku na sběrnici CAN, Allegro Hand V5 Sense snímá na konečcích prstů i v kloubech prstů a Allegro Hand V5 Plus pouze na konečcích prstů. Řadu doplňují tříprstá Allegro Hand V5 a Allegro Hand V4 s řízením momentu. Porovnejte je s dalšími našimi zručnými robotickými rukami.
Klíčové funkce
- Pět prstů, 20 kloubů: Čtyři prsty a palec, každý se čtyřmi aktivními klouby, dávají 20 stupňů volnosti oproti 16 u V5 Plus a V5 Sense.
- Modbus po RS-485 nebo Ethernetu: Modbus RTU, Modbus TCP nebo vlastní protokol RS-485 připojí ruku přímo k průmyslovým robotům a řídicím systémům automatizace.
- Snímání na konečcích prstů, v kloubech a v dlani: Tlakové senzory pokrývají rozsah 260 až 1,260 hPa s přesností 1 kPa a každý koneček prstu svítí modře, zeleně, olivově nebo červeně podle toho, jak se úchop utahuje.
- Tři režimy řízení a High-Force Mode: Řízení proudem pro práci citlivou na sílu, řízení polohy s rozlišením 0.088° a řízení tuhosti pro poddajné držení, s režimem High-Force Mode pro pevnější úchop.
- Kompenzace tření a teploty: Vestavěné algoritmy korigují regulační odchylku způsobenou třením a teplotou, takže se klouby chovají stejně i při měnících se podmínkách.
- Hliníkové tělo, tvarovaná dlaň: Chladiče v horních částech prstů umožňují trvalé vysoké zatížení a 3D tvarovaná dlaň zvětšuje kontaktní plochu pro stabilní úchopy.
- Monitorování na Ubuntu s ROS 2: Živé zobrazení pohybu a tlaku, správce póz a sekvencí a časové grafy běží na Ubuntu 22.04 nebo 24.04 LTS s ROS 2.
Tento model nabízíme na základě cenové nabídky. Konfigurace, příslušenství, rozsah integrace i termín dodání ovlivňují konečnou částku, proto cenu potvrzujeme pro každý projekt zvlášť, nikoli ceníkem.
Nákup přes Robotix Market
Tento produkt pořizujeme nový přes zavedené distribuční kanály a dodáváme ho do celého světa se zárukou výrobce. Technickou podporu koordinujeme se servisní sítí výrobce. Rozsah nasazení, konfigurace a odpovědnost za uvedení do provozu se sjednávají v rámci cenové nabídky — instalace není součástí ceny produktu.
Funkce
Technické parametry
| Značka | Wonik Robotics |
|---|---|
| Model | Allegro Hand V6 F |
| Počet prstů | 5 (čtyři prsty a palec) |
| Stupně volnosti | 20 aktivních (4 na prst) |
| Pohon | Stejnosměrné (DC) motory |
| Převodový poměr | 288.35:1 |
| Záběrový moment | 0.92 Nm |
| Jmenovitý moment | 0.23 Nm |
| Rozlišení kloubů | 0.088° |
| Nosnost | Až 15 kg |
| Hmotnost | 1,150 g |
| Režimy řízení | Řízení proudu, polohy a tuhosti, navíc High-Force Mode |
| Kompenzace | Kompenzace tření a teploty |
| Hmatové snímání | Tlakové senzory na konečcích prstů, v kloubech prstů a v dlani |
| Rozsah tlaku | 260–1,260 hPa |
| Přesnost měření tlaku | 1 kPa |
| Pracovní teplota senzorů | 0–60 °C |
| LED na konečcích prstů | Modrá do 1,050 hPa včetně; zelená 1,050–1,130 hPa; olivová 1,130–1,170 hPa; červená od 1,170 hPa výše |
| Komunikační rozhraní | RS-485, Ethernet |
| Protokol | Modbus RTU, Modbus TCP, vlastní protokol RS-485 |
| Napájení | 24.0 V, 5.0 A, 120 W |
| Konstrukce | Hliníkové tělo, chladiče zabudované v horních částech prstů, 3D tvarovaná dlaň |
| Software | Monitorování v reálném čase, správce póz a sekvencí, časové grafy polohy kloubů, proudu motorů, teploty a dat ze senzorů; ROS 2 |
| Požadavky na hostitelský počítač | Intel Core i3-8109U nebo výkonnější, 2 GB RAM, 2 GB úložiště, OpenGL 3.0 s hardwarovou akcelerací a 64 MB grafické paměti, Ubuntu 22.04 nebo 24.04 LTS |
| Strana ruky | Potvrdíme v cenové nabídce |
| Adaptér pro uchycení na rameno | Potvrdíme v cenové nabídce |
Odvětví
Často kladené dotazy
Nabízíme ji na základě cenové nabídky — konfiguraci, množství a dodání potvrzujeme pro každý projekt zvlášť.
Čtyři prsty a palec, každý se čtyřmi aktivními klouby: 20 stupňů volnosti. V5 Plus a V5 Sense jich mají 16 a tříprstá V5 má 9.
Tlak na konečcích prstů, v kloubech prstů a v dlani v rozsahu 260 až 1,260 hPa s přesností 1 kPa při teplotách 0 až 60 °C. LED na každém konečku prstu ukazuje stav úchopu od modré přes zelenou a olivovou až po červenou.
Váží 1,150 g a její maximální nosnost je 15 kg.
Přes RS-485 nebo Ethernet pomocí Modbus RTU, Modbus TCP nebo vlastního protokolu RS-485, při napájení 24.0 V, 5.0 A. Monitorovací nástroje běží na Ubuntu 22.04 nebo 24.04 LTS s ROS 2; uchycení na vaše robotické rameno potvrdíme v cenové nabídce.
V6 F přidává pátý prst, snímání v dlani, řízení polohy a tuhosti s režimem High-Force Mode a Modbus po RS-485 nebo Ethernetu místo sběrnice CAN, při hmotnosti 1,150 g. V5 Sense má tři prsty a palec, řízení proudem přes CAN s frekvencí 333 Hz a váží 1,240 g.
Naposledy zobrazené
Zatím jste si neprohlédli žádné produkty.