- Dos brazos de 7 grados de libertad Siete grados de libertad en cada brazo aportan el alcance y la orientación que exigen los equipos y las superficies de trabajo.
- Cuatro ruedas orientables La base se desplaza entre estaciones sobre ruedas orientables en lugar de caminar, lo que concentra el esfuerzo de ingeniería en la parte superior.
- Parte inferior plegable La parte inferior del cuerpo se pliega para ampliar el abanico de posturas de trabajo en tareas bajas y elevadas.
- Control de cuerpo completo a 100 Hz Un controlador entrenado mediante aprendizaje por refuerzo en simulación convierte cien veces por segundo objetivos en el espacio de tareas en objetivos articulares y velocidades de rueda.
- Orquestador de flujos de trabajo Una capa de visión y lenguaje decide la siguiente actividad y mantiene una memoria de texto de observaciones como el estado de las máquinas y el recuento de artículos.
- Recuperación de errores Repetir un agarre, corregir una operación interrumpida y reaccionar ante un objeto caído forman parte de la ejecución de un flujo de trabajo largo.
- Aprendizaje a partir de vídeo humano Una Unified Robot Representation expresa el movimiento como poses en el espacio de tareas, de modo que las grabaciones humanas preentrenan una política que las demostraciones del robot adaptan después.

Descripción
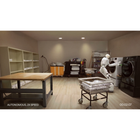
Taku es el semihumanoide con ruedas de Dyna Robotics, presentado como el hardware de su agente físico Dyna-2.1. Dos brazos de siete grados de libertad se montan sobre un torso de forma humana encima de una base con cuatro ruedas orientables, y una parte inferior plegable amplía el abanico de posturas de trabajo para tareas bajas y elevadas. El cuerpo está dimensionado para aproximarse a una persona media, y eso es lo que permite aprovechar los movimientos humanos de muñeca, codo y pecho como material de entrenamiento.
Los dos nombres designan cosas distintas y conviene separarlos al especificar un sistema: Taku es el robot y Dyna-2.1 es el agente que lo controla. El agente se divide en tres capas. Un controlador de cuerpo completo, entrenado mediante aprendizaje por refuerzo en simulación, convierte objetivos en el espacio de tareas en objetivos articulares y velocidades de rueda a 100 Hz. Una política de acción Dyna-2 genera las trayectorias de las habilidades físicas. Un orquestador de flujos de trabajo de visión y lenguaje funciona con un ritmo más lento y decide qué debe ocurrir a continuación.
Esa separación explica por qué el flujo de demostración de Taku es una lavandería comercial completa y no un truco aislado. Taku trabaja entre lavadoras, secadoras, una mesa de plegado y estanterías de almacenamiento, y como las máquinas terminan en momentos distintos, a veces el plegado debe pausarse mientras se atiende otra estación. El orquestador sigue el progreso mediante una memoria de texto de lo que ha observado, como el estado de las máquinas o cuántas toallas se han doblado, para poder elegir la siguiente actividad cuando la información ya no está delante de la cámara. La recuperación de errores se trata como un requisito: repetir un agarre, corregir una operación interrumpida, reaccionar ante un objeto caído.
El entrenamiento utiliza una Unified Robot Representation que expresa el movimiento como poses en el espacio de tareas compartidas entre grabaciones humanas y demostraciones del robot, de modo que el vídeo humano puede preentrenar una política que los datos propios del robot adaptan después a este cuerpo. Las dimensiones, la masa, la carga útil, la envolvente de alcance, la velocidad de desplazamiento y la autonomía se confirman antes del pedido. Conviene dejar por escrito qué procedimientos se admiten, cómo se mide el rendimiento y qué supervisión se espera.
Capacidades principales
- Dos brazos de 7 grados de libertad: Siete grados de libertad en cada brazo aportan el alcance y la orientación que exigen los equipos y las superficies de trabajo.
- Cuatro ruedas orientables: La base se desplaza entre estaciones sobre ruedas orientables en lugar de caminar, lo que concentra el esfuerzo de ingeniería en la parte superior.
- Parte inferior plegable: La parte inferior del cuerpo se pliega para ampliar el abanico de posturas de trabajo en tareas bajas y elevadas.
- Control de cuerpo completo a 100 Hz: Un controlador entrenado mediante aprendizaje por refuerzo en simulación convierte cien veces por segundo objetivos en el espacio de tareas en objetivos articulares y velocidades de rueda.
- Orquestador de flujos de trabajo: Una capa de visión y lenguaje decide la siguiente actividad y mantiene una memoria de texto de observaciones como el estado de las máquinas y el recuento de artículos.
- Recuperación de errores: Repetir un agarre, corregir una operación interrumpida y reaccionar ante un objeto caído forman parte de la ejecución de un flujo de trabajo largo.
- Aprendizaje a partir de vídeo humano: Una Unified Robot Representation expresa el movimiento como poses en el espacio de tareas, de modo que las grabaciones humanas preentrenan una política que las demostraciones del robot adaptan después.
Este modelo se ofrece bajo presupuesto. La configuración, los accesorios, el alcance de la integración y el plazo de entrega influyen en el importe final, por lo que el precio se confirma por proyecto en lugar de publicarse.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | DYNA |
|---|---|
| Fabricante | Dyna Robotics |
| Modelo | Taku |
| Tipo de producto | Robot semihumanoide con ruedas para manipulación móvil |
| Brazos | Dos brazos, 7 grados de libertad cada uno |
| Base | Cuatro ruedas orientables |
| Parte inferior | Plegable, para posturas de trabajo bajas y elevadas |
| Actuadores de los brazos | Actuadores planetarios de baja relación de reducción |
| Agente | Dyna-2.1, compuesto por controlador de cuerpo completo, política de acción Dyna-2 y orquestador de flujos de trabajo de visión y lenguaje |
| Frecuencia de control | Controlador de cuerpo completo a 100 Hz |
| Entrenamiento del controlador | Aprendizaje por refuerzo en simulación |
| Representación del movimiento | Unified Robot Representation en poses del espacio de tareas |
| Flujo de trabajo demostrado | Lavandería comercial con lavadoras, secadoras, mesa de plegado y almacenamiento |
| Altura y masa | A confirmar en el presupuesto |
| Carga útil | A confirmar en el presupuesto |
| Envolvente de alcance | A confirmar en el presupuesto |
| Velocidad de desplazamiento | A confirmar en el presupuesto |
| Autonomía de la batería | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
Taku es el hardware del robot. Dyna-2.1 es el agente físico que se ejecuta en él, formado por un controlador de cuerpo completo, la política de acción Dyna-2 y un orquestador de flujos de trabajo de visión y lenguaje.
No. Se desplaza sobre cuatro ruedas orientables. La parte inferior plegable cambia la postura de trabajo, pero no es una plataforma bípeda que camine.
El orquestador sigue el progreso y elige la siguiente actividad mediante una memoria de texto de observaciones como el estado de las máquinas y el recuento de artículos, de modo que puede actuar sobre información que ya no está a la vista.
La recuperación forma parte del diseño: repetir un agarre, corregir una operación interrumpida y reaccionar ante un objeto caído. Es una capacidad demostrada en tareas concretas, no una autonomía sin restricciones.
Las dimensiones, la carga útil y la autonomía se confirman antes del pedido.
Se ofrece bajo presupuesto. La configuración, la cantidad y la entrega se confirman para cada proyecto.
Vistos recientemente
Aún no has visto ningún producto.