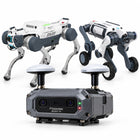
- Visión, RTK e IMU fusionados en un módulo Dos cámaras RGB, posicionamiento por satélite RTK en red y una IMU de seis ejes se combinan para que el robot no dependa de una sola fuente.
- Precisión de 1,5 cm en horizontal y 2 cm en vertical Precisión de posicionamiento en condiciones óptimas, con una precisión de rumbo de 0,1° por línea base de antena de 1 m y un arranque en frío de menos de 15 segundos.
- Ocho constelaciones y banda L BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS y banda L son compatibles en varias bandas de frecuencia.
- Módem 5G y 4G integrado Un módem de versión global con 3GPP Release 17 alcanza hasta 223 Mbps de bajada y 123 Mbps de subida en 5G NR SA, y 195 Mbps de bajada y 75 Mbps de subida en 4G LTE.
- Computación RK3588 con NPU de 6 TOPS Un Rockchip RK3588 de 8 nm con gráficos Mali-G610, 8 GB LPDDR4X y 32 GB eMMC ejecuta Ubuntu 20.04 con ROS 1 Noetic en el X30 y ROS 2 Foxy en el M20.
- IP67 en una carcasa de 203 mm La carcasa de 203 × 110 × 93 mm tiene protección IP67 contra polvo y agua y funciona de −20 °C a +55 °C.
- Un conector aeronáutico para datos y alimentación Un conector aeronáutico macho de 12 pines lleva 8 pines de Gigabit Ethernet y 4 pines de alimentación DC 12–24 V, sin PoE.

Descripción
El AD4GT-10 es un módulo de posicionamiento para los Deep Robotics X30 y M20 que fusiona tres fuentes en lugar de depender de una sola: visión estéreo de dos cámaras RGB de 1024 × 768, posicionamiento por satélite RTK en red con BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS y banda L, y una IMU de seis ejes. En condiciones óptimas, la precisión es de 1,5 cm en horizontal y 2 cm en vertical, con un rumbo de 0,1° por metro de línea base de antena y un arranque en frío de menos de 15 segundos.
Se necesitan dos antenas GNSS separadas más de 35 cm, una sobre el módulo y otra en la parte trasera del robot, porque esa línea base es la que proporciona el rumbo además de la posición. Las correcciones RTK llegan por la red celular en formato RTCM; para emplazamientos sin cobertura celular existe, como personalización de software, una solución PPP-AR con correcciones desde satélites geoestacionarios.
También es la radio del robot. Un módem 5G NR SA y 4G LTE de versión global con 3GPP Release 17 cubre una larga lista de bandas y alcanza en 5G hasta 223 Mbps de bajada y 123 Mbps de subida, con ranura Nano SIM y dos conectores de antena SMA reservados. Detrás hay un módulo de computación completo: un Rockchip RK3588 en proceso de 8 nm, gráficos Mali-G610, una NPU equivalente a 6 TOPS en INT8, 8 GB de LPDDR4X y 32 GB de eMMC, con Ubuntu 20.04: ROS 1 Noetic para el X30 y ROS 2 Foxy para el M20.
La carcasa mide 203 × 110 × 93 mm con una tolerancia de ±0,2 mm, tiene protección IP67 y funciona de −20 °C a +55 °C, con un conector aeronáutico de 12 pines que lleva Gigabit Ethernet y alimentación en un solo conector (sin PoE). El peso y el consumo pico se confirman con el pedido. Las frecuencias de CPU y GPU también se confirman en el presupuesto.
Capacidades principales
- Visión, RTK e IMU fusionados en un módulo: Dos cámaras RGB, posicionamiento por satélite RTK en red y una IMU de seis ejes se combinan para que el robot no dependa de una sola fuente.
- Precisión de 1,5 cm en horizontal y 2 cm en vertical: Precisión de posicionamiento en condiciones óptimas, con una precisión de rumbo de 0,1° por línea base de antena de 1 m y un arranque en frío de menos de 15 segundos.
- Ocho constelaciones y banda L: BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS y banda L son compatibles en varias bandas de frecuencia.
- Módem 5G y 4G integrado: Un módem de versión global con 3GPP Release 17 alcanza hasta 223 Mbps de bajada y 123 Mbps de subida en 5G NR SA, y 195 Mbps de bajada y 75 Mbps de subida en 4G LTE.
- Computación RK3588 con NPU de 6 TOPS: Un Rockchip RK3588 de 8 nm con gráficos Mali-G610, 8 GB LPDDR4X y 32 GB eMMC ejecuta Ubuntu 20.04 con ROS 1 Noetic en el X30 y ROS 2 Foxy en el M20.
- IP67 en una carcasa de 203 mm: La carcasa de 203 × 110 × 93 mm tiene protección IP67 contra polvo y agua y funciona de −20 °C a +55 °C.
- Un conector aeronáutico para datos y alimentación: Un conector aeronáutico macho de 12 pines lleva 8 pines de Gigabit Ethernet y 4 pines de alimentación DC 12–24 V, sin PoE.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su centro.
Características
Especificaciones
| Marca | Fibocom |
|---|---|
| Modelo | AD4GT-10 |
| Tipo de producto | Módulo de posicionamiento por fusión multimodal (visión, RTK e IMU) con comunicación celular y computación integrada |
| Plataformas compatibles | Deep Robotics X30 y M20 |
| SoC principal | Rockchip RK3588, proceso de 8 nm |
| CPU | 8 núcleos (4 de rendimiento + 4 de eficiencia); frecuencias a confirmar en el presupuesto |
| GPU | Mali-G610; frecuencia a confirmar en el presupuesto |
| NPU | Equivalente a 6 TOPS (INT8) |
| Sistema operativo | Ubuntu 20.04 |
| Framework robótico | ROS 1 Noetic para el X30; ROS 2 Foxy para el M20 |
| Memoria | 8 GB LPDDR4X |
| Almacenamiento | 32 GB de memoria flash eMMC |
| Alimentación | DC 12–24 V, 2 A; consumo pico a confirmar en el presupuesto |
| Conector de alimentación | Conector aeronáutico macho de 12 pines (8 pines Gigabit Ethernet + 4 pines de alimentación, sin PoE) |
| Conectores de antena | 1× SMA hembra para GNSS; 2× SMA hembra para red celular (reservados) |
| SIM | Nano SIM extraíble; versión de montaje superficial como alternativa |
| USB | USB Type-C, USB 2.0 |
| Refrigeración | Ventilador centrífugo PWM |
| Red celular | 5G NR SA y 4G LTE, versión global, 3GPP Release 17 |
| Bandas 5G NR SA | n1/2/3/5/7/8/12/13/14/18/20/25/26/28/30/38/40/41/48/66/70/71/77/78 |
| Bandas 4G LTE | B1/2/3/4/5/7/8/12/13/14/17/18/19/20/25/26/28/30/34/38/39/40/41/42/43/48/66/71 |
| Velocidad máxima de datos | 5G NR SA 223 Mbps de bajada / 123 Mbps de subida; 4G LTE 195 Mbps de bajada / 75 Mbps de subida |
| Potencia máxima de transmisión | 5G NR clase 3 (23 dBm ±2 dB); LTE HPUE clase 2 (26 dBm ±2 dB) |
| Antenas celulares | Dos: un conjunto principal TRX y un conjunto de diversidad RX |
| Tipo de GNSS | RTK en red (RTCM) |
| Fuente de correcciones | Red celular pública 4G/5G; PPP-AR desde satélites geoestacionarios posible como personalización de software |
| Constelaciones GNSS | BDS, GPS, GLONASS, Galileo, QZSS, NavIC, SBAS y banda L |
| Antenas GNSS | Dos, separadas más de 35 cm (una sobre el módulo y otra en la parte trasera del robot) |
| Precisión de posicionamiento | 1,5 cm en horizontal y 2 cm en vertical en condiciones óptimas |
| Precisión de rumbo | 0,1° por línea base de 1 m |
| Arranque en frío | Menos de 15 segundos |
| Cámaras | 2× RGB, 1024 × 768 |
| Campo de visión de las cámaras | H 101° × V 73° ±3° a 1024 × 768 |
| Rango de profundidad | 0,20–2 m (2 %) |
| IMU | 6 ejes (giroscopio de 3 ejes, acelerómetro de 3 ejes) |
| Indicadores de estado | Dos indicadores bicolor rojo/verde |
| Funciones del sistema | Reloj del sistema RTC, watchdog por hardware, protección eFuse |
| Dimensiones | 203,0 × 110,0 × 93,0 mm (±0,2 mm) |
| Grado de protección | IP67 |
| Protección ESD | IEC 61000-4-2 clase 3 (contacto 6 kV / aire 8 kV) |
| Temperatura de funcionamiento | −20 °C a +55 °C |
| Temperatura de almacenamiento | −30 °C a +85 °C |
| Humedad de funcionamiento | 0–90 % |
| Peso | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
Se combinan tres fuentes en lugar de confiar solo en una: dos cámaras RGB para la visión, RTK en red con ocho constelaciones de satélites y una IMU de seis ejes. En condiciones óptimas, la precisión es de 1,5 cm en horizontal y 2 cm en vertical.
Una sola antena da la posición; dos dan el rumbo. Deben estar separadas más de 35 cm, una sobre el módulo y otra en la parte trasera del robot, y esa línea base es la que produce la precisión de rumbo de 0,1° por metro.
Las correcciones RTK llegan normalmente por la red 4G o 5G. Para emplazamientos sin cobertura, el módulo puede personalizarse por software para recibir en su lugar correcciones PPP-AR desde satélites geoestacionarios; indíquelo al hacer el pedido.
Un Rockchip RK3588 de 8 nm con gráficos Mali-G610 y una NPU equivalente a 6 TOPS en INT8, con 8 GB LPDDR4X y 32 GB eMMC, con Ubuntu 20.04: ROS 1 Noetic en el X30 y ROS 2 Foxy en el M20.
El peso y el consumo pico se los confirmamos por escrito antes de que haga el pedido. Alimentación y datos comparten un único conector aeronáutico macho de 12 pines que lleva Gigabit Ethernet y DC 12–24 V, sin PoE.
El módulo de posicionamiento por fusión Fibocom AD4GT-10 para X30 y M20 tiene un precio de €4.720 en su mercado.
Módulo de posicionamiento por fusión Fibocom AD4GT-10 para X30 y M20
- Precio regular
- €4.720,00
- Precio de venta
Vistos recientemente
Aún no has visto ningún producto.