- 1140 unidades de deteção tátil GEN2 ITPU 3420 canais de sinal tátil em toda a mão fornecem um retorno de contacto multidimensional para uma preensão estável de objetos irregulares, deformáveis ou escorregadios.
- 16 DoF — 13 ativos, 3 passivos A estrutura biomimética de quatro dedos suporta agarrar, beliscar, pressionar e abrir/fechar os dedos para uma ampla gama de primitivas de manipulação.
- Câmara olho-mão com IA RGB de 8 MP A câmara integrada com estimativa de pose do tipo zero-shot permite a localização de objetos e o planeamento da preensão antes e durante o contacto, combinando as modalidades de visão e tátil.
- Carga útil nominal de 5 kg, força na ponta dos dedos de 15 N A elevada capacidade de carga útil e de força na ponta dos dedos permite à DexH13 manusear uma ampla gama de objetos industriais e de serviço para além das tarefas de investigação de baixa força.
- Integração EtherCAT e Modbus Os protocolos de comunicação de norma industrial permitem a integração direta com controladores de automação, braços robóticos, transportadores e sistemas de produção baseados em PLC.
- Vida útil de 1 000 000 de ciclos Classificada para um milhão de ciclos de funcionamento, confirmando a adequação a implementações de produção contínua na logística, no fabrico e na robótica médica.


Descrição
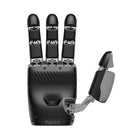
A Paxini DexH13 é uma mão robótica destra de quatro dedos e 16 graus de liberdade, construída em torno de uma densa matriz de deteção tátil e de um módulo de câmara olho-mão com IA integrado. Com 1140 unidades de deteção tátil multidimensional GEN2 ITPU que fornecem 3420 canais de sinal individuais, a DexH13 proporciona um retorno rico em contacto que vai muito além das simples pinças de abertura e fecho — permitindo preensões estáveis em objetos irregulares, deformáveis ou escorregadios que desafiam as abordagens padrão baseadas apenas na visão. Treze dos 16 graus de liberdade são acionados de forma independente por motores sem núcleo, enquanto uma câmara de IA RGB de 8 megapíxeis com estimativa de pose do tipo zero-shot suporta a localização de objetos antes e durante o contacto. A mão pode agarrar objetos com até 15 cm de diâmetro, com uma força máxima na ponta dos dedos de 15 N e uma carga útil nominal de 5 kg.
A DexH13 comunica através de EtherCAT e Modbus, tornando simples a sua integração em controladores de automação industrial, sistemas de braços robóticos e plataformas de movimento em tempo real. A mão está classificada para 1 000 000 de ciclos de funcionamento, confirmando a sua conceção para implementações de produção contínua e não apenas para utilização em laboratório. A PaXini posiciona a DexH13 nos setores da logística e armazenamento, da robótica médica e do manuseamento de eletrónica — sempre que tipos de objetos mistos, orientações variáveis ou materiais delicados exijam uma manipulação informada pelo tato que as pinças rígidas não conseguem proporcionar de forma fiável.
Vídeos oficiais do produto
Características
Especificações
| Marca | Paxini |
|---|---|
| Modelo | DexH13 |
| Número de dedos | 4 |
| DoF total | 16 (13 ativos + 3 passivos) |
| Unidades de deteção tátil | 1,140 GEN2 ITPU |
| Canais de sinal tátil | 3,420 |
| Módulo de visão | Câmara mão-olho RGB AI de 8 MP |
| Carga útil nominal | 5 kg |
| Diâmetro máx. de preensão | 15 cm |
| Força na ponta dos dedos | 15 N |
| Tempo mín. de abertura/fecho | 1.5 s |
| Método de acionamento | Acionamento de motor sem núcleo |
| Protocolos de comunicação | EtherCAT / Modbus |
| Vida útil | 1,000,000 cycles |
Setores
Perguntas frequentes
A Paxini DexH13 é uma mão robótica destra de quatro dedos e 16 DoF com 1140 unidades de deteção tátil integradas e uma câmara olho-mão com IA. É utilizada para tarefas de manipulação na logística, na robótica médica, no manuseamento de eletrónica e em qualquer aplicação que exija uma preensão fiável de objetos irregulares, deformáveis ou escorregadios.
A DexH13 integra 1140 unidades de deteção tátil GEN2 ITPU que fornecem 3420 canais de sinal, combinadas com uma câmara RGB com IA de 8 MP que utiliza a estimativa de pose do tipo zero-shot, permitindo uma abordagem dupla de visão e tato que melhora a estabilidade da preensão muito para além do que a visão por si só consegue alcançar.
A DexH13 é adequada à automação de armazéns e logística, à robótica médica e de saúde, à montagem de eletrónica de consumo e ao fabrico industrial onde é necessária uma manipulação destra, com retorno tátil, de diversos tipos de objetos.
Sim, a Robotix Market envia a DexH13 para todo o mundo. O produto está coberto pela garantia do fabricante fornecida pela PaXini.
Pode solicitar um orçamento através da Robotix Market submetendo um pedido através do nosso sítio web. A nossa equipa fornecerá os preços, os detalhes de configuração, orientações de compatibilidade e os prazos de envio.
Vistos recentemente
Ainda não visualizou nenhum produto.