- 7 serbestlik dereceli iki kol Her koldaki yedi serbestlik derecesi, ekipmanların ve çalışma yüzeylerinin gerektirdiği erişimi ve yönelimi sağlar.
- Dört yönlendirilebilir tekerlek Taban istasyonlar arasında yürümek yerine yönlendirilebilir tekerlekler üzerinde hareket eder; böylece mühendislik bütçesi üst gövdede kalır.
- Katlanabilir alt gövde Alt gövde katlanarak alçak ve yüksek görevler için çalışma duruşlarının yelpazesini genişletir.
- 100 Hz'de tüm gövde kontrolü Simülasyonda pekiştirmeli öğrenmeyle eğitilen bir kontrolcü, görev uzayındaki hedefleri saniyede yüz kez eklem hedeflerine ve tekerlek hızlarına dönüştürür.
- İş akışı orkestratörü Görme-dil katmanı sıradaki etkinliğe karar verir ve makine durumu ile parça sayısı gibi gözlemlerin metin tabanlı belleğini tutar.
- Toparlanma davranışı Bir kavrayışı yeniden denemek, yarıda kalan bir işlemi düzeltmek ve düşen bir nesneye tepki vermek, uzun bir iş akışını yürütmenin parçası olarak ele alınır.
- İnsan videolarından öğrenme Unified Robot Representation hareketi görev uzayı pozları olarak ifade eder; böylece insan kayıtları bir politikayı ön eğitimden geçirir, robot gösterimleri de bu politikayı sonradan uyarlar.

Açıklama
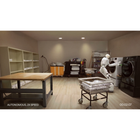
Taku, Dyna Robotics'in tekerlekli yarı insansı robotudur ve şirketin Dyna-2.1 fiziksel ajanı için donanım olarak tanıtılmıştır. Yedi serbestlik derecesine sahip iki kol, dört yönlendirilebilir tekerlekli bir tabanın üzerindeki insan biçimli üst gövdeye yerleştirilmiştir; katlanabilir alt gövde ise alçak ve yüksek görevler için çalışma duruşlarının yelpazesini genişletir. Gövde ortalama bir insanın ölçülerine yakın tasarlanmıştır; insanın bilek, dirsek ve göğüs hareketlerini eğitim malzemesi olarak kullanılabilir kılan da budur.
Bu iki ad farklı şeyleri ifade eder ve bir sistem tanımlanırken ayrı tutulmaları gerekir: Taku robotun kendisi, Dyna-2.1 ise onu çalıştıran ajandır. Ajan üç katmana ayrılır. Simülasyonda pekiştirmeli öğrenmeyle eğitilen bir tüm gövde kontrolcüsü, görev uzayındaki hedefleri 100 Hz'de eklem hedeflerine ve tekerlek hızlarına dönüştürür. Dyna-2 eylem politikası fiziksel beceriler için yörüngeleri üretir. Görme-dil tabanlı bir iş akışı orkestratörü daha yavaş bir döngüde çalışır ve bundan sonra ne olacağına karar verir.
Bu ayrım, Taku'nun gösterim iş akışının tek bir numara değil, eksiksiz bir ticari çamaşırhane olmasının nedenidir. Taku çamaşır makineleri, kurutucular, bir katlama masası ve depolama rafları arasında çalışır; makineler farklı zamanlarda işini bitirdiği için katlama bazen başka bir istasyonla ilgilenilirken duraklatılmak zorunda kalır. Orkestratör, makine durumları ve katlanan havlu sayısı gibi gözlemlerinin metin tabanlı belleğiyle ilerlemeyi izler; böylece kanıt artık kameranın önünde olmasa da sıradaki etkinliği seçebilir. Hatalardan toparlanma bir gereklilik olarak ele alınır: bir kavrayışı yeniden denemek, yarıda kalan bir işlemi düzeltmek, düşen bir nesneye tepki vermek.
Eğitimde, hareketi insan kayıtları ile robot gösterimleri arasında ortak olan görev uzayı pozları olarak ifade eden Unified Robot Representation kullanılır; böylece insan videoları bir politikayı ön eğitimden geçirebilir, robota özgü veriler de bu politikayı daha sonra bu gövdeye uyarlar. Boyutlar, kütle, taşıma kapasitesi, erişim alanı, hareket hızı ve çalışma süresi sipariş öncesinde teyit edilir. Hangi prosedürlerin desteklendiği, performansın nasıl ölçüldüğü ve ne tür bir gözetim beklendiği yazılı olarak netleştirilmesi gereken konulardır.
Temel yetenekler
- 7 serbestlik dereceli iki kol: Her koldaki yedi serbestlik derecesi, ekipmanların ve çalışma yüzeylerinin gerektirdiği erişimi ve yönelimi sağlar.
- Dört yönlendirilebilir tekerlek: Taban istasyonlar arasında yürümek yerine yönlendirilebilir tekerlekler üzerinde hareket eder; böylece mühendislik bütçesi üst gövdede kalır.
- Katlanabilir alt gövde: Alt gövde katlanarak alçak ve yüksek görevler için çalışma duruşlarının yelpazesini genişletir.
- 100 Hz'de tüm gövde kontrolü: Simülasyonda pekiştirmeli öğrenmeyle eğitilen bir kontrolcü, görev uzayındaki hedefleri saniyede yüz kez eklem hedeflerine ve tekerlek hızlarına dönüştürür.
- İş akışı orkestratörü: Görme-dil katmanı sıradaki etkinliğe karar verir ve makine durumu ile parça sayısı gibi gözlemlerin metin tabanlı belleğini tutar.
- Toparlanma davranışı: Bir kavrayışı yeniden denemek, yarıda kalan bir işlemi düzeltmek ve düşen bir nesneye tepki vermek, uzun bir iş akışını yürütmenin parçası olarak ele alınır.
- İnsan videolarından öğrenme: Unified Robot Representation hareketi görev uzayı pozları olarak ifade eder; böylece insan kayıtları bir politikayı ön eğitimden geçirir, robot gösterimleri de bu politikayı sonradan uyarlar.
Bu model teklif esasına göre sunulmaktadır. Konfigürasyon, aksesuarlar, entegrasyon kapsamı ve teslim takvimi nihai tutarı etkilediğinden fiyat yayımlanmak yerine projeye özel olarak belirlenir.
Robotix Market üzerinden satın alma
Bu ünite yerleşik dağıtım kanalları üzerinden sıfır olarak tedarik edilir ve üretici garantisiyle dünya genelinde sevk edilir. Teknik destek, üreticinin kendi servis ağıyla koordineli olarak sağlanır. Kullanım kapsamı, konfigürasyon ve devreye alma sorumlulukları teklifte belirlenir — ürün fiyatı sahada kurulumu içermez.
Özellikler
Teknik Özellikler
| Marka | DYNA |
|---|---|
| Üretici | Dyna Robotics |
| Model | Taku |
| Ürün tipi | Mobil manipülasyon için tekerlekli yarı insansı robot |
| Kollar | İki kol, her biri 7 serbestlik dereceli |
| Taban | Dört yönlendirilebilir tekerlek |
| Alt gövde | Katlanabilir, alçak ve yüksek çalışma duruşları için |
| Kol aktüatörleri | Düşük oranlı planet aktüatörler |
| Ajan | Dyna-2.1; tüm gövde kontrolcüsü, Dyna-2 eylem politikası ve görme-dil iş akışı orkestratöründen oluşur |
| Kontrol frekansı | 100 Hz'de çalışan tüm gövde kontrolcüsü |
| Kontrolcü eğitimi | Simülasyonda pekiştirmeli öğrenme |
| Hareket temsili | Görev uzayı pozlarında Unified Robot Representation |
| Gösterilen iş akışı | Çamaşır makineleri, kurutucular, katlama masası ve depolamayı kapsayan ticari çamaşırhane |
| Boy ve kütle | Teklif aşamasında teyit edilir |
| Taşıma kapasitesi | Teklif aşamasında teyit edilir |
| Erişim alanı | Teklif aşamasında teyit edilir |
| Hareket hızı | Teklif aşamasında teyit edilir |
| Batarya çalışma süresi | Teklif aşamasında teyit edilir |
Sektörler
Sıkça Sorulan Sorular
Taku robot donanımıdır. Dyna-2.1 ise bu donanım üzerinde çalışan fiziksel ajandır; bir tüm gövde kontrolcüsü, Dyna-2 eylem politikası ve görme-dil tabanlı bir iş akışı orkestratöründen oluşur.
Hayır. Dört yönlendirilebilir tekerlek üzerinde hareket eder. Katlanabilir alt gövde çalışma duruşunu değiştirir, ancak iki ayaklı bir yürüme platformu değildir.
Orkestratör ilerlemeyi izler ve makine durumu ile parça sayısı gibi gözlemlerin metin tabanlı belleğini kullanarak sıradaki etkinliği seçer; böylece artık görünmeyen bilgilere göre hareket edebilir.
Toparlanma tasarımın bir parçasıdır: bir kavrayışı yeniden denemek, yarıda kalan bir işlemi düzeltmek ve düşen bir nesneye tepki vermek. Bu, sınırsız bir otonomi değil, belirli görevlerde gösterilmiş bir yetenektir.
Boyutlar, taşıma kapasitesi ve çalışma süresi sipariş öncesinde teyit edilir.
Teklif üzerine sunulur. Konfigürasyon, adet ve teslimat her proje için ayrıca teyit edilir.
Son Görüntülenenler
Henüz hiçbir ürünü görüntülemediniz.