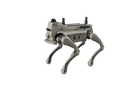
- Navigationssæt forudinstalleret Et Jetson Orin NX 16 GB-modul, en Mid-360 3D-LiDAR, et RealSense-dybdekamera, GNSS med RTK-antenne og et 5G-modul er monteret fra fabrikken på L1-robotplatformen.
- 100 TOPS AI-regnekraft om bord Orin NX samler data fra synligt lys, dybde og laserpunktskyer i realtid direkte på robotten.
- RoamerX Open med åben kildekode ROS 2-middleware, et open source-værktøjssæt til SLAM og Nav2 og eksempelfunktioner til kortlægning og navigation giver et forskningsteam et fungerende udgangspunkt.
- Kildekode, du kan ændre Koden er åben, nye versioner kommer fra Genisoms GitHub-repository, og du visualiserer og fejlsøger i RViz på en Ubuntu-pc.
- Porte til din egen hardware To Gigabit Ethernet-porte, SBUS + RS-485, to USB 3.0 Type-C-porte, en 24 V DC-udgang og en SIM-kortplads giver plads til ekstra sensorer og moduler.
- IP54 og 3.7 m/s på skiftende underlag Robotten på 17 kg bærer 5 kg og klarer stigninger på 30°, 40° ved grænsen, på veje, belægning, græs og grus.

Beskrivelse
Genisom L1 EDU er den firbenede L1-robot med Genisoms navigationssæt forudinstalleret og open source-softwaren RoamerX Open, bygget til universiteter og robotlaboratorier, der selv udvikler perception, lokalisering og navigation. Ud over standardplatformen L1 har den et NVIDIA Jetson Orin NX 16 GB-computermodul med 100 TOPS AI-regnekraft, en Mid-360 3D-LiDAR, et Intel RealSense-dybdekamera, et GNSS-positioneringsmodul med RTK-antenne og et 5G-kommunikationsmodul, og den samler opfattelse af synligt lys, dybde og laserpunktskyer direkte om bord på robotten.
RoamerX Open er en værktøjskasse, ikke en færdig applikation: ROS 2-middleware, et open source-værktøjssæt med SLAM- og Nav2-algoritmer samt eksempelfunktioner til kortlægning og navigation, visualiseret i RViz på en Ubuntu-pc. Genisom placerer den på niveau med en forskningsdemo. Frameworket kører fra ende til anden, og hvad du bygger ovenpå, er op til dit team, så den passer til grupper med stærke kompetencer inden for algoritmer og softwareintegration. Kildekoden er åben, nye versioner hentes fra Genisoms GitHub-repository, og softwarespørgsmål håndteres via open source-fællesskabet.
Platformen har 12 led med et maksimalt drejningsmoment på 48 N·m og når 3.7 m/s. Den klarer stigninger på 30° under standardforhold og op til 40° ved grænsen, bærer 5 kg og går på veje, belægning, græs, grus og jordstier. Med en vægt på 17 kg måler den ca. 630 × 360 × 525 mm stående og ca. 670 × 425 × 255 mm liggende, den har kapslingsklasse IP54, og en opladning giver 0.5–1.5 timers drift og op til 4.5 km. To Gigabit Ethernet-porte, SBUS + RS-485, to USB 3.0 Type-C-porte, en 24 V DC-udgang og en SIM-kortplads giver plads til dine egne sensorer og moduler.
I forhold til standardmodellen Genisom L1 tilføjer denne udgave den hardware til beregning, LiDAR, dybdekamera, GNSS/RTK og 5G, som arbejde med autonom navigation kræver. Vil du hellere have en robot, der patruljerer med det samme uden egen udvikling, end en forskningsplatform, har L1 EDU RoamerX Pro den samme hardware med Genisoms betalte softwarepakke, der er klar til brug. Batterikapacitet og opladningstid bekræftes i tilbuddet.
Vigtigste egenskaber
- Navigationssæt forudinstalleret: Et Jetson Orin NX 16 GB-modul, en Mid-360 3D-LiDAR, et RealSense-dybdekamera, GNSS med RTK-antenne og et 5G-modul er monteret fra fabrikken på L1-robotplatformen.
- 100 TOPS AI-regnekraft om bord: Orin NX samler data fra synligt lys, dybde og laserpunktskyer i realtid direkte på robotten.
- RoamerX Open med åben kildekode: ROS 2-middleware, et open source-værktøjssæt til SLAM og Nav2 og eksempelfunktioner til kortlægning og navigation giver et forskningsteam et fungerende udgangspunkt.
- Kildekode, du kan ændre: Koden er åben, nye versioner kommer fra Genisoms GitHub-repository, og du visualiserer og fejlsøger i RViz på en Ubuntu-pc.
- Porte til din egen hardware: To Gigabit Ethernet-porte, SBUS + RS-485, to USB 3.0 Type-C-porte, en 24 V DC-udgang og en SIM-kortplads giver plads til ekstra sensorer og moduler.
- IP54 og 3.7 m/s på skiftende underlag: Robotten på 17 kg bærer 5 kg og klarer stigninger på 30°, 40° ved grænsen, på veje, belægning, græs og grus.
Køb gennem Robotix Market
Enheden indkøbes ny gennem etablerede distributionskanaler og sendes til hele verden med producentgaranti. Teknisk support koordineres med producentens eget servicenetværk. Implementeringsomfang, konfiguration og ansvaret for idriftsættelse aftales som en del af tilbuddet — produktprisen omfatter ikke installation hos dig.
Funktioner
Specifikationer
| Mærke | Genisom |
|---|---|
| Model | L1 EDU |
| Produkttype | Firbenet robot med 12 frihedsgrader og forudinstalleret navigationssæt til forskning og undervisning |
| Vægt | 17 kg |
| Mål stående (L × B × H) | Ca. 630 × 360 × 525 mm |
| Mål liggende (L × B × H) | Ca. 670 × 425 × 255 mm |
| Nyttelast | 5 kg |
| Frihedsgrader | 12 |
| Maks. drejningsmoment i led | 48 N·m |
| Tophastighed | 3.7 m/s |
| Hældning | 30° under standardforhold, op til 40° ved grænsen |
| Driftstid | 0.5–1.5 timer |
| Maks. rækkevidde | 4.5 km pr. opladning |
| Kapslingsklasse | IP54 |
| Regnekraft om bord | NVIDIA Jetson Orin NX 16 GB, 100 TOPS |
| LiDAR | Mid-360 3D LiDAR |
| Dybdekamera | Intel RealSense |
| Positionering | GNSS-modul med RTK-antenne |
| Kommunikation | 5G-modul, SIM-kortplads |
| Udvidelsesporte | Gigabit Ethernet × 2, SBUS + RS-485, USB 3.0 Type-C × 2 (Orin NX og 3588), 24 V DC-strømudgang |
| Videreudvikling | Understøttet |
| Softwarepakke | RoamerX Open (open source): ROS 2-middleware, open source-værktøjssæt til SLAM/Nav2, eksempler på kortlægning og navigation |
| Betjening | RViz på en Ubuntu-pc |
| Softwareopdateringer | Du henter selv fra Genisoms GitHub-repository |
| Softwaresupport | Open source-fællesskabet |
| Batterikapacitet og opladningstid | Bekræftes i tilbuddet |
Brancher
Ofte stillede spørgsmål
Robotten og navigationshardwaren er de samme. L1 EDU leveres med RoamerX Open, Genisoms open source-pakke med ROS 2-middleware, et open source-værktøjssæt til SLAM/Nav2 og eksempler på kortlægning og navigation, til teams, der udvikler deres egne algoritmer. RoamerX Pro-udgaven tilføjer Genisoms betalte pakke med navigation klar til brug, automatisk returnering til opladning, en tablet-app og dedikeret eftersalgssupport.
Standardmodellen L1 er selve robotplatformen. L1 EDU tilføjer navigationssættet med et Jetson Orin NX 16 GB-modul, en Mid-360 LiDAR, et RealSense-dybdekamera, GNSS med RTK-antenne og et 5G-modul samt softwaren RoamerX Open til udvikling af autonom navigation.
Genisom retter den mod forskningsbrugere med stærke kompetencer inden for algoritmer og softwareintegration. Frameworket kører fra ende til anden på niveau med en forskningsdemo; at gøre det til en applikation er dit eget teams opgave, i ROS 2 med RViz på en Ubuntu-pc.
RoamerX Open er open source: Du henter selv nye versioner fra Genisoms GitHub-repository, og vedligeholdelse af softwaren og spørgsmål går gennem open source-fællesskabet.
Mellem 0.5 og 1.5 timer med en maksimal rækkevidde på 4.5 km pr. opladning. Batterikapacitet og opladningstid bekræftes i tilbuddet.
Den firbenede robot Genisom L1 EDU koster €10.300 på dit marked.
Senest sete
Du har ikke set nogen produkter endnu.