- Cinci degete, proporții umane Un deget mare opozabil și degete de mărimea celor umane permit mâinii să țină scule și mânere create pentru oameni.
- Șase motoare, unsprezece articulații Falangele cuplate transformă șase motoare în unsprezece articulații mobile pentru prize de tip pensă, tripod, laterală și de forță.
- Control în interiorul mâinii Driverele integrate și controlul PID fac ca mâna să aibă nevoie la încheietură doar de alimentare și de un cablu de date.
- Trei moduri de conectare Interfețele UART, RS485 și CAN cu protocoale Modbus-RTU și CAN se potrivesc controlerelor de roboți, plăcilor embedded și PC-urilor.
- Software pentru cercetare Suportul ROS și ROS2, SDK-urile C/C++ și Python și instrumentul OHandSetting acoperă testarea și integrarea.
- Pregătită pentru teleoperare Programele exemplu ale OYMotion comandă mâna prin recunoașterea gesturilor cu camera, o brățară gForce pentru semnale musculare sau o mănușă cu senzori.

Descriere
Un gripper paralel este potrivit pentru cutii și piese, dar multe sarcini au fost concepute pentru mâini omenești: rotirea unui buton, ținerea unei scule, înmânarea unui obiect unei persoane. Mâinile robotice dextere Dobot 6-DoF sunt mâini cu cinci degete, de mărimea mâinii umane, fabricate de OYMotion, un dezvoltator de mâini bionice din Shanghai, și furnizate de Dobot sub codul de piesă 1200000373 pentru gama sa de IA întrupată. Fac parte din familia ROHand a OYMotion. Șase motoare acționează unsprezece articulații prin falange cuplate, fiecare deget se închide într-o curbură naturală, iar degetul mare are propria rotație, astfel încât o singură mână execută prize de tip pensă, tripod, laterală și de forță.
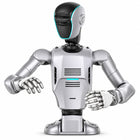
Fotografia arată două dintre aceste mâini montate pe un tors Dobot Atom. Produsul include doar mâinile; robotul nu este inclus. Umanoizii Dobot Atom folosesc mâini robotice dextere cu 6 grade de libertate, două pe Atom Max și opțional în locul gripperelor pe Atom Trainer; flanșa de încheietură și cablajul pentru versiunea dumneavoastră de Atom se confirmă în oferta de preț.
Driverele motoarelor și controlul PID se află în interiorul mâinii, deci nu există o cutie de comandă separată: mâna se montează la încheietura unui robot cu alimentare și un singur cablu de date. Se conectează prin UART, RS485 sau CAN cu protocoalele SerialCtrl, Modbus-RTU sau CAN ale OYMotion, iar OYMotion oferă suport ROS și ROS2, SDK-uri C/C++ și Python și instrumentul OHandSetting pentru Windows și Ubuntu. OYMotion produce mai multe versiuni ROHand care diferă prin forță, greutate, senzori și interfețe, așa că versiunea, partea mâinii (stânga sau dreapta) și dacă codul de piesă acoperă o mână sau o pereche se confirmă în oferta de preț.
Capabilități principale
- Cinci degete, proporții umane: Un deget mare opozabil și degete de mărimea celor umane permit mâinii să țină scule și mânere create pentru oameni.
- Șase motoare, unsprezece articulații: Falangele cuplate transformă șase motoare în unsprezece articulații mobile pentru prize de tip pensă, tripod, laterală și de forță.
- Control în interiorul mâinii: Driverele integrate și controlul PID fac ca mâna să aibă nevoie la încheietură doar de alimentare și de un cablu de date.
- Trei moduri de conectare: Interfețele UART, RS485 și CAN cu protocoale Modbus-RTU și CAN se potrivesc controlerelor de roboți, plăcilor embedded și PC-urilor.
- Software pentru cercetare: Suportul ROS și ROS2, SDK-urile C/C++ și Python și instrumentul OHandSetting acoperă testarea și integrarea.
- Pregătită pentru teleoperare: Programele exemplu ale OYMotion comandă mâna prin recunoașterea gesturilor cu camera, o brățară gForce pentru semnale musculare sau o mănușă cu senzori.
Achiziția prin Robotix Market
Această unitate este nouă, provine din canale de distribuție consacrate și se livrează în întreaga lume cu garanția producătorului. Asistența tehnică este coordonată cu rețeaua de service a producătorului. Amploarea implementării și configurarea se stabilesc înainte de expediere, iar instalarea nu este inclusă în prețul produsului.
Caracteristici
Specificații tehnice
| Marcă | Dobot |
|---|---|
| Producător | OYMotion (familia ROHand) |
| Cod piesă Dobot | 1200000373 |
| Tip | Mână dexteră antropomorfă cu cinci degete |
| Articulații mobile | 11 |
| Grade de libertate active | 6, cu 6 motoare și drivere integrate |
| Controlul motoarelor | Control PID integrat în mână |
| Interfețe fizice | UART, RS485 sau CAN |
| Protocoale | OYMotion SerialCtrl, Modbus-RTU, CAN |
| Software | Suport ROS/ROS2, SDK-uri C/C++ și Python, instrumentul OHandSetting pentru Windows și Ubuntu |
| Forță de prindere | Se confirmă în oferta de preț |
| Greutate | Se confirmă în oferta de preț |
| Senzori tactili | Se confirmă în oferta de preț |
| Partea mâinii și cantitate | Se confirmă în oferta de preț |
| Robot inclus | Nu (fotografia arată mâinile montate pe un tors Dobot Atom) |
| Garanție | 12 luni |
Domenii de utilizare
Întrebări frecvente
Nu. Fotografia arată două mâini montate pe un tors Dobot Atom. Produsul include doar mâinile.
Partea mâinii (stânga sau dreapta) și cantitatea furnizată sub codul de piesă 1200000373 se confirmă în oferta de preț.
OYMotion, din familia sa ROHand. Dobot o furnizează pentru gama sa de IA întrupată și umanoizi.
Umanoizii Dobot Atom folosesc mâini robotice dextere cu 6 grade de libertate. Flanșa de încheietură și cablajul pentru versiunea dumneavoastră de Atom se confirmă pentru unitatea dumneavoastră înainte de comandă.
Se conectează prin UART, RS485 sau CAN cu protocoale Modbus-RTU sau CAN, cu suport ROS/ROS2 și SDK-uri C/C++ și Python.
Prețul pentru mâinile robotice dextere Dobot 6-DoF de la OYMotion pe piața dumneavoastră este €6.050. Pentru comenzi în volum sau pentru proiecte, contactați-ne și vă pregătim o ofertă comercială.
Produse vizualizate recent
Nu ați vizualizat încă niciun produs.