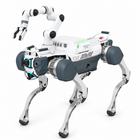
- Шестиосевая рука с номинальной нагрузкой 5 кг Шесть степеней свободы, рабочий радиус 638,5 мм и повторяемость ±0,05 мм.
- Шестиосевой датчик силы Сила и крутящий момент измеряются до 200 Н и 7 Н·м с точностью лучше 0,1 % от полной шкалы.
- Электрический захват с контролем усилия Захват раскрывается до 70 мм и удерживает с усилием от 0 до 20 Н, регулируемым с точностью ±1 Н.
- Камера глубины для рабочей зоны Бинокулярный структурированный свет измеряет глубину от 0,25 м до 2,5 м в поле зрения 87° × 58°.
- Несколько способов программирования Рука поддерживает обучение ручным ведением, пульт обучения, API или команды JSON по Wi-Fi, Ethernet, последовательному порту USB или RS485.
- Питание и управление через X30 Робот обеспечивает питание и управление, а пульт X30 выводит изображение с камеры и управляет рукой.
- Рука из алюминиевого сплава с защитой IP54 Корпус руки имеет степень защиты IP54; рука потребляет не более 200 Вт, обычно не более 100 Вт.


Описание
Этот комплект устанавливает роботизированную руку RealMan RML63-6F-V на четвероногого робота Deep Robotics X30, чтобы шагающая инспекционная платформа могла также дотягиваться до предметов, захватывать их и перемещать. Это аксессуар, а не робот: X30 на фотографиях приобретается отдельно. Комплект объединяет шестиосевую руку с шестиосевым датчиком силы, электрический захват и камеру глубины. На X30 робот обеспечивает руку питанием и управлением, а пульт X30 выводит изображение с камеры и управляет рукой.
Рука имеет шесть степеней свободы, номинальную грузоподъёмность 5 кг и рабочий радиус 638,5 мм при повторяемости ±0,05 мм. Датчик силы измеряет до 200 Н и 7 Н·м с точностью лучше 0,1 % от полной шкалы — для задач, требующих реакции на контакт. Рука весит 7,3 кг, выполнена из алюминиевого сплава со встроенным контроллером, а её корпус имеет степень защиты IP54. Она работает от DC 20–30 В (номинал 24 В), потребляя не более 200 Вт и обычно не более 100 Вт.
Захват раскрывается до 70 мм и сжимает с усилием от 0 до 20 Н, регулируемым с точностью ±1 Н с шагом 0,5 Н, со скоростью до 70 мм/с и повторяемостью ±0,5 мм; он весит 231 г и управляется по RS485. Камера глубины использует бинокулярный структурированный свет с полем зрения 87° × 58° и измеряет расстояние от 0,25 м до 2,5 м с относительной погрешностью менее 2 % на 2 м.
Руку программируют обучением с ручным ведением (drag-to-teach), с пульта обучения, через API или командами JSON по Wi-Fi, Ethernet, последовательному порту USB или RS485. Среди полезных нагрузок для X30 это модуль для манипуляций; остальные выполняют сбор данных, освещение, трансляцию сообщений или распыление. Монтаж, программная интеграция и ваша задача согласуются в коммерческом предложении.
Ключевые возможности
- Шестиосевая рука с номинальной нагрузкой 5 кг: Шесть степеней свободы, рабочий радиус 638,5 мм и повторяемость ±0,05 мм.
- Шестиосевой датчик силы: Сила и крутящий момент измеряются до 200 Н и 7 Н·м с точностью лучше 0,1 % от полной шкалы.
- Электрический захват с контролем усилия: Захват раскрывается до 70 мм и удерживает с усилием от 0 до 20 Н, регулируемым с точностью ±1 Н.
- Камера глубины для рабочей зоны: Бинокулярный структурированный свет измеряет глубину от 0,25 м до 2,5 м в поле зрения 87° × 58°.
- Несколько способов программирования: Рука поддерживает обучение ручным ведением, пульт обучения, API или команды JSON по Wi-Fi, Ethernet, последовательному порту USB или RS485.
- Питание и управление через X30: Робот обеспечивает питание и управление, а пульт X30 выводит изображение с камеры и управляет рукой.
- Рука из алюминиевого сплава с защитой IP54: Корпус руки имеет степень защиты IP54; рука потребляет не более 200 Вт, обычно не более 100 Вт.
Покупка через Robotix Market
Оборудование приобретается новым по устоявшимся каналам дистрибуции и поставляется по всему миру с полной гарантией производителя. Техническая поддержка координируется с собственной сервисной сетью производителя. Объём внедрения, конфигурация и ответственность за пусконаладку согласовываются в рамках коммерческого предложения — стоимость товара не включает монтаж на объекте.
Характеристики
Характеристики
| Бренд | RealMan |
|---|---|
| Модель | RML63-6F-V |
| Тип продукта | Комплект роботизированной руки с датчиком силы, захватом и камерой глубины (аксессуар — полезная нагрузка) |
| Совместимость | Четвероногий робот Deep Robotics X30 (робот не входит в комплект) |
| Интеграция | Робот: питание и управление; пульт: изображение и управление |
| Рука | степени свободы: 6 |
| Рука | номинальная нагрузка: 5 кг |
| Рука | масса: 7,3 кг |
| Рука | повторяемость: ±0,05 мм |
| Рука | рабочий радиус: 638,5 мм |
| Рука | диапазон шестиосевого датчика силы: 200 Н / 7 Н·м |
| Рука | точность измерения силы: Лучше 0,1 % ПШ |
| Рука | напряжение питания: DC 20–30 В, номинал DC 24 В |
| Рука | потребляемая мощность: Максимум 200 Вт; обычно 100 Вт или меньше |
| Рука | степень защиты: IP54 (корпус руки) |
| Рука | материал: Алюминиевый сплав |
| Рука | контроллер: Встроенный |
| Рука | интерфейсы связи: Wi-Fi, порт Ethernet, последовательный порт USB, RS485 |
| Рука | способы управления: Обучение ручным ведением, пульт обучения, API, JSON |
| Рука | диапазон суставов J1–J3: J1 ±178°, J2 ±130°, J3 ±135° |
| Рука | диапазон суставов J4–J6: J4 ±178°, J5 ±128°, J6 ±360° |
| Рука | максимальная скорость суставов: J1–J2 180°/с; J3–J6 225°/с |
| Камера глубины | поле зрения: 87° по горизонтали × 58° по вертикали |
| Камера глубины | диапазон глубины: 0,25–2,5 м |
| Камера глубины | относительная погрешность: Менее 2 % на 2 м |
| Камера глубины | принцип: Бинокулярный структурированный свет |
| Камера глубины | операционные системы: Windows 10, Android 8, Ubuntu 18.04 |
| Камера глубины | интерфейс: USB Type-C |
| Камера глубины | потребляемая мощность: В среднем менее 2,3 Вт; максимум менее 5,0 Вт |
| Захват | интерфейс управления: RS485 |
| Захват | раскрытие: 70 мм |
| Захват | масса: 231 г |
| Захват | усилие сжатия: 0–20 Н |
| Захват | точность контроля усилия: ±1 Н |
| Захват | разрешение по усилию: 0,5 Н |
| Захват | повторяемость: ±0,5 мм |
| Захват | максимальная скорость: 70 мм/с |
| Захват | рабочее напряжение: 7–9 В |
| Захват | максимальный ток: 1,5 А |
| Комплект поставки | Уточняется в коммерческом предложении |
Отрасли
Часто задаваемые вопросы
На четвероногого робота Deep Robotics X30. X30 приобретается отдельно, а совместимость с вашим экземпляром подтверждается в коммерческом предложении.
Шестиосевая рука RML63-6F-V с шестиосевым датчиком силы и встроенным контроллером, электрический захват и камера глубины. Точный состав поставки и крепёжные элементы уточняются в коммерческом предложении.
Номинальная грузоподъёмность — 5 кг, рабочий радиус — 638,5 мм, повторяемость — ±0,05 мм. Захват сжимает с усилием до 20 Н и раскрывается до 70 мм.
Обучением с ручным ведением (drag-to-teach), с пульта обучения, через API или командами JSON — по Wi-Fi, Ethernet, последовательному порту USB или RS485. На X30 пульт робота выводит изображение с камеры глубины и управляет рукой.
Рука работает от DC 20–30 В (номинал 24 В), потребляя не более 200 Вт и обычно не более 100 Вт; на X30 питание подаёт робот. Захват работает от 7–9 В, а камера глубины потребляет в среднем менее 2,3 Вт.
Роботизированная рука RealMan RML63-6F-V с захватом для Deep Robotics X30 продаётся на вашем рынке по цене €21.200.
Роботизированная рука RealMan RML63-6F-V с захватом для Deep Robotics X30
- Обычная цена
- €21.200,00
- Цена со скидкой
Недавно просмотренные
Вы ещё не просматривали ни одного товара.