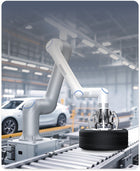
- Czujniki momentu w przegubach Wbudowane czujniki momentu w przegubach, o dokładności 0.1% F.S. według danych firmy Dobot, pozwalają ramieniu wyczuwać siły zewnętrzne na całej jego długości.
- Uczenie przez prowadzenie jedną ręką Operatorzy prowadzą ramię o dużym udźwigu ręką, aby szybko uczyć je nowych pozycji.
- Natychmiastowa reakcja na kolizję Pomiar momentu pozwala robotowi zareagować, gdy tylko wykryje kolizję.
- Te same 30 kg i 1,800 mm Udźwig i zasięg są takie same jak w wersji Standard, więc wybór zależy od sposobu uczenia i zabezpieczenia stanowiska.
- Przeguby nadgarstka 300°/s Przeguby od J4 do J6 obracają się z prędkością do 300°/s, co skraca czasy cykli.
- Podłoga, ściana lub sufit Trzy orientacje montażu pozwalają dopasować ramię do stanowiska.


Opis
CR 30HT to wersja Touch cobota Dobot CR 30H o udźwigu 30 kg. Ma wbudowane w przegubach czujniki momentu, których dokładność Dobot określa na 0.1% F.S., a dzięki nim uczenie przez prowadzenie jedną ręką i natychmiastową reakcję, gdy ramię wykryje kolizję. To wersja do stanowisk o dużym udźwigu, na których pozycje często się zmieniają, a operatorzy uczą ich robota ręcznie.
To jedyna różnica względem wersji Standard, czyli CR 30H: ten sam udźwig 30 kg i zasięg 1,800 mm, uzupełnione o pomiar momentu, którego wersja Standard nie ma. Czujniki dodają 2 kg, więc wersja Touch waży 102 kg, a Standard 100 kg.
Ramię osiąga powtarzalność ±0.05 mm. Przeguby nadgarstka obracają się z prędkością do 300°/s, J1 i J2 do 150°/s, a J3 do 200°/s; Dobot podaje maksymalną prędkość TCP 6 m/s. J3 porusza się w zakresie ±163°, a pozostałe przeguby ±360°. Obsługiwany jest montaż na podłodze, ścianie i suficie, ramię ma stopień ochrony IP65, a od podstawy do szafy sterowniczej biegnie kabel o długości 6 m.
Szafa jest zasilana jednofazowo napięciem od 200 do 240 V AC i ma 24 DI i 24 DO, analogowe wejścia/wyjścia, po 10 wejść i wyjść bezpieczeństwa oraz dwa porty Ethernet dla TCP/IP, Modbus TCP, EtherNet/IP i PROFINET. Kołnierz zapewnia zasilanie narzędzia 0, 12 lub 24 V przy prądzie 2 A ciągłym i 3 A szczytowym. Reakcja na kolizję oparta na pomiarze momentu nie zastępuje oceny ryzyka stanowiska.
Najważniejsze możliwości
- Czujniki momentu w przegubach: Wbudowane czujniki momentu w przegubach, o dokładności 0.1% F.S. według danych firmy Dobot, pozwalają ramieniu wyczuwać siły zewnętrzne na całej jego długości.
- Uczenie przez prowadzenie jedną ręką: Operatorzy prowadzą ramię o dużym udźwigu ręką, aby szybko uczyć je nowych pozycji.
- Natychmiastowa reakcja na kolizję: Pomiar momentu pozwala robotowi zareagować, gdy tylko wykryje kolizję.
- Te same 30 kg i 1,800 mm: Udźwig i zasięg są takie same jak w wersji Standard, więc wybór zależy od sposobu uczenia i zabezpieczenia stanowiska.
- Przeguby nadgarstka 300°/s: Przeguby od J4 do J6 obracają się z prędkością do 300°/s, co skraca czasy cykli.
- Podłoga, ściana lub sufit: Trzy orientacje montażu pozwalają dopasować ramię do stanowiska.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfigurację i podział odpowiedzialności za uruchomienie uzgadniamy w ramach wyceny, a cena produktu nie obejmuje instalacji w Państwa obiekcie.
Funkcje
Dane techniczne
| Marka | Dobot |
|---|---|
| Model | CR 30HT, wersja Touch |
| Typ produktu | 6-osiowe ramię robotyczne współpracujące o dużym udźwigu z czujnikami momentu w przegubach |
| Stopnie swobody | 6 |
| Udźwig | 30 kg |
| Zasięg | 1,800 mm |
| Powtarzalność | ±0.05 mm |
| Maksymalna prędkość TCP | 6 m/s |
| Zakresy przegubów | J1, J2, J4, J5, J6 ±360°; J3 ±163° |
| Maksymalna prędkość przegubów | J1 i J2 150°/s; J3 200°/s; od J4 do J6 300°/s |
| Czujniki momentu w przegubach | Wbudowane, dokładność 0.1% F.S. |
| Uczenie robota | Uczenie przez prowadzenie jedną ręką; panel uczący, PC lub aplikacja na system Android |
| Masa | 102 kg |
| Zasilanie narzędzia | 0/12/24 V, 2 A ciągle, 3 A szczytowo |
| Stopień ochrony | IP65 (ramię) |
| Poziom hałasu | 70 dB(A) |
| Temperatura pracy | Od 0 do 50 °C |
| Montaż | Podłoga, ściana lub sufit |
| Kabel do szafy sterowniczej | 6 m |
| Zasilanie szafy sterowniczej | Jednofazowe od 200 do 240 V AC, 50/60 Hz |
| Wejścia/wyjścia kontrolera | 24 DI, 24 DO (NPN/PNP); 2 AI, 2 AO; 10 wejść bezpieczeństwa, 10 wyjść bezpieczeństwa |
| Komunikacja | 2× Ethernet (TCP/IP, Modbus TCP, EtherNet/IP, PROFINET); RS485 (Modbus RTU); USB; wejście enkodera ABZ |
| Zawartość zestawu | Do potwierdzenia w ofercie |
Zastosowania
Najczęściej zadawane pytania
Wbudowane czujniki momentu w przegubach o dokładności 0.1% F.S., uczenie przez prowadzenie jedną ręką i natychmiastową reakcję po wykryciu kolizji.
Nie. Obie wersje przenoszą 30 kg przy zasięgu 1,800 mm. Wersja Touch waży 102 kg, czyli o 2 kg więcej niż wersja Standard, ze względu na czujniki.
W uporządkowanych, powtarzalnych cyklach, w których pozycje programuje się raz z panelu lub komputera PC i rzadko zmienia.
Przez prowadzenie ramienia jedną ręką albo z panelu uczącego, komputera PC lub aplikacji na system Android.
Dobot podaje maksymalną prędkość TCP 6 m/s, a przeguby nadgarstka osiągają do 300°/s.
Robot współpracujący Dobot CR 30HT (wersja Touch) kosztuje €33.700 na Państwa rynku. W przypadku zamówień hurtowych lub projektowych prosimy o kontakt w celu przygotowania oferty dla firm.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.