- Fabrycznie zainstalowany zestaw nawigacyjny Moduł Jetson Orin NX 16 GB, LiDAR 3D Mid-360, kamera głębi RealSense, GNSS z anteną RTK i moduł 5G są montowane fabrycznie na platformie robota L1.
- 100 TOPS mocy obliczeniowej AI na pokładzie Orin NX w czasie rzeczywistym łączy na pokładzie robota dane ze światła widzialnego, głębi i laserowych chmur punktów.
- Otwartoźródłowe oprogramowanie RoamerX Open Middleware ROS 2, otwartoźródłowy zestaw narzędzi SLAM i Nav2 oraz przykładowe funkcje mapowania i nawigacji dają zespołowi badawczemu działający punkt wyjścia.
- Kod źródłowy, który można zmieniać Kod jest otwarty, nowe wersje pochodzą z repozytorium GitHub firmy Genisom, a wizualizacja i debugowanie odbywają się w RViz na komputerze z systemem Ubuntu.
- Złącza dla Państwa sprzętu Dwa porty Gigabit Ethernet, SBUS + RS-485, dwa porty USB 3.0 Type-C, wyjście 24 V DC i gniazdo SIM pozwalają podłączyć dodatkowe czujniki i moduły.
- IP54 i 3.7 m/s na zróżnicowanym terenie Robot o masie 17 kg przenosi 5 kg i pokonuje nachylenia 30°, a na granicy możliwości 40°, na drogach, nawierzchniach utwardzonych, trawie i żwirze.

Opis
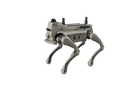
Genisom L1 EDU to wersja robota czworonożnego L1 z fabrycznie zainstalowanym zestawem nawigacyjnym firmy Genisom i otwartoźródłowym oprogramowaniem RoamerX Open, przeznaczona dla uczelni i laboratoriów robotyki, które samodzielnie rozwijają percepcję, lokalizację i nawigację. Oprócz standardowej platformy L1 robot ma moduł obliczeniowy NVIDIA Jetson Orin NX 16 GB o mocy obliczeniowej AI 100 TOPS, LiDAR 3D Mid-360, kamerę głębi Intel RealSense, moduł pozycjonowania GNSS z anteną RTK oraz moduł łączności 5G i łączy na pokładzie percepcję w świetle widzialnym, dane głębi oraz laserowe chmury punktów.
RoamerX Open to zestaw narzędzi, a nie gotowa aplikacja: middleware ROS 2, otwartoźródłowy zestaw algorytmów SLAM i Nav2 oraz przykładowe funkcje mapowania i nawigacji, wizualizowane w RViz na komputerze z systemem Ubuntu. Genisom plasuje to oprogramowanie na poziomie demonstracji badawczej. Framework działa od początku do końca, a to, co Państwo na nim zbudują, zależy od Państwa zespołu, dlatego sprawdzi się w grupach z dużymi kompetencjami w zakresie algorytmów i integracji oprogramowania. Kod źródłowy jest otwarty, nowe wersje pobiera się z repozytorium GitHub firmy Genisom, a pytania dotyczące oprogramowania obsługuje społeczność open source.
Platforma ma 12 przegubów o szczytowym momencie obrotowym 48 N·m i osiąga 3.7 m/s. Pokonuje nachylenia 30° w warunkach standardowych i do 40° na granicy możliwości, przenosi 5 kg i porusza się po drogach, nawierzchniach utwardzonych, trawie, żwirze i drogach gruntowych. Przy masie 17 kg ma w pozycji stojącej ok. 630 × 360 × 525 mm, a w pozycji leżącej ok. 670 × 425 × 255 mm, spełnia stopień ochrony IP54, a jedno ładowanie zapewnia 0.5–1.5 h pracy i do 4.5 km zasięgu. Dwa porty Gigabit Ethernet, SBUS + RS-485, dwa porty USB 3.0 Type-C, wyjście 24 V DC i gniazdo SIM pozwalają podłączyć Państwa własne czujniki i moduły.
W porównaniu ze standardowym modelem Genisom L1 ta wersja dodaje sprzęt obliczeniowy, LiDAR, kamerę głębi, GNSS/RTK i 5G, których wymagają prace nad nawigacją autonomiczną. Jeśli zamiast bazy badawczej potrzebują Państwo robota, który patroluje od razu, bez własnych prac programistycznych, model L1 EDU RoamerX Pro ma ten sam sprzęt z płatnym, gotowym do wdrożenia pakietem oprogramowania firmy Genisom. Pojemność akumulatora i czas ładowania potwierdzamy w ofercie.
Najważniejsze możliwości
- Fabrycznie zainstalowany zestaw nawigacyjny: Moduł Jetson Orin NX 16 GB, LiDAR 3D Mid-360, kamera głębi RealSense, GNSS z anteną RTK i moduł 5G są montowane fabrycznie na platformie robota L1.
- 100 TOPS mocy obliczeniowej AI na pokładzie: Orin NX w czasie rzeczywistym łączy na pokładzie robota dane ze światła widzialnego, głębi i laserowych chmur punktów.
- Otwartoźródłowe oprogramowanie RoamerX Open: Middleware ROS 2, otwartoźródłowy zestaw narzędzi SLAM i Nav2 oraz przykładowe funkcje mapowania i nawigacji dają zespołowi badawczemu działający punkt wyjścia.
- Kod źródłowy, który można zmieniać: Kod jest otwarty, nowe wersje pochodzą z repozytorium GitHub firmy Genisom, a wizualizacja i debugowanie odbywają się w RViz na komputerze z systemem Ubuntu.
- Złącza dla Państwa sprzętu: Dwa porty Gigabit Ethernet, SBUS + RS-485, dwa porty USB 3.0 Type-C, wyjście 24 V DC i gniazdo SIM pozwalają podłączyć dodatkowe czujniki i moduły.
- IP54 i 3.7 m/s na zróżnicowanym terenie: Robot o masie 17 kg przenosi 5 kg i pokonuje nachylenia 30°, a na granicy możliwości 40°, na drogach, nawierzchniach utwardzonych, trawie i żwirze.
Zakup w Robotix Market
Fabrycznie nowe urządzenie pozyskujemy sprawdzonymi kanałami dystrybucji i wysyłamy na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfigurację i podział obowiązków związanych z uruchomieniem uzgadniamy w ramach oferty — instalacja nie jest wliczona w cenę produktu.
Funkcje
Dane techniczne
| Marka | Genisom |
|---|---|
| Model | L1 EDU |
| Typ produktu | Robot czworonożny o 12 stopniach swobody z fabrycznie zainstalowanym zestawem nawigacyjnym, do badań i edukacji |
| Masa | 17 kg |
| Wymiary w pozycji stojącej (dł. × szer. × wys.) | Ok. 630 × 360 × 525 mm |
| Wymiary w pozycji leżącej (dł. × szer. × wys.) | Ok. 670 × 425 × 255 mm |
| Udźwig | 5 kg |
| Stopnie swobody | 12 |
| Szczytowy moment obrotowy przegubu | 48 N·m |
| Prędkość maks. | 3.7 m/s |
| Nachylenie | 30° w warunkach standardowych, do 40° na granicy możliwości |
| Czas pracy | 0.5–1.5 h |
| Maksymalny zasięg | 4.5 km na jednym ładowaniu |
| Stopień ochrony | IP54 |
| Komputer pokładowy | NVIDIA Jetson Orin NX 16 GB, 100 TOPS |
| LiDAR | Mid-360 3D LiDAR |
| Kamera głębi | Intel RealSense |
| Pozycjonowanie | Moduł GNSS z anteną RTK |
| Komunikacja | Moduł 5G, gniazdo karty SIM |
| Złącza rozszerzeń | Gigabit Ethernet × 2, SBUS + RS-485, USB 3.0 Type-C × 2 (Orin NX i 3588), wyjście zasilania 24 V DC |
| Rozwój własnego oprogramowania | Tak |
| Pakiet oprogramowania | RoamerX Open (open source): middleware ROS 2, otwartoźródłowy zestaw narzędzi SLAM/Nav2, przykłady mapowania i nawigacji |
| Interfejs użytkownika | RViz na komputerze z systemem Ubuntu |
| Aktualizacje oprogramowania | Samodzielne pobieranie z repozytorium GitHub firmy Genisom |
| Wsparcie oprogramowania | Społeczność open source |
| Pojemność akumulatora i czas ładowania | Do potwierdzenia w ofercie |
Zastosowania
Najczęściej zadawane pytania
Robot i sprzęt nawigacyjny są takie same. Model L1 EDU jest dostarczany z oprogramowaniem RoamerX Open, otwartoźródłowym pakietem firmy Genisom obejmującym middleware ROS 2, otwartoźródłowy zestaw narzędzi SLAM/Nav2 oraz przykłady mapowania i nawigacji, dla zespołów rozwijających własne algorytmy. Wersja RoamerX Pro dodaje płatny pakiet firmy Genisom z gotową do wdrożenia nawigacją, automatycznym powrotem do ładowania, aplikacją na tablet i dedykowaną obsługą posprzedażową.
Standardowy model L1 to sama platforma robota. Model L1 EDU dodaje zestaw nawigacyjny z modułem obliczeniowym Jetson Orin NX 16 GB, czujnikiem LiDAR Mid-360, kamerą głębi RealSense, odbiornikiem GNSS z anteną RTK i modułem 5G, a także oprogramowanie RoamerX Open do rozwijania nawigacji autonomicznej.
Genisom kieruje je do użytkowników z sektora badań, którzy mają duże kompetencje w zakresie algorytmów i integracji oprogramowania. Framework działa od początku do końca na poziomie demonstracji badawczej; przekształcenie go w aplikację to zadanie Państwa zespołu, w środowisku ROS 2 z RViz na komputerze z systemem Ubuntu.
RoamerX Open to oprogramowanie open source: nowe wersje pobierają Państwo samodzielnie z repozytorium GitHub firmy Genisom, a utrzymanie oprogramowania i odpowiedzi na pytania zapewnia społeczność open source.
Od 0.5 do 1.5 h przy maksymalnym zasięgu 4.5 km na jednym ładowaniu. Pojemność akumulatora i czas ładowania potwierdzamy w ofercie.
Cena robota czworonożnego Genisom L1 EDU na Państwa rynku wynosi €10.300.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.