- Moment szczytowy 140 Nm Najwyższa wartość szczytowa spośród wszystkich modułów Xynova o masie 1.2 kg, z zapasem dla wyprostowanego ramienia pod obciążeniem.
- Gęstość momentu 117 Nm/kg Siła na kilogram ma znaczenie w barku, gdzie każdą dodatkową masę muszą poruszać wszystkie przeguby znajdujące się za nim.
- Przekładnia planetarna 21:1 Przekładnia własnej konstrukcji zaprojektowana do ruchów impulsowych, z profilem zębów i zespołem kół o wyrównanym obciążeniu, które mają ograniczać drgania i hałas.
- 130 obr./min bez obciążenia Mniej więcej czterokrotnie większa prędkość niż w modułach nóg o dużym przełożeniu, co odpowiada ruchom ramienia, a nie powolnemu podnoszeniu ciężarów.
- Sprzężenie zwrotne z 16-bitowego enkodera Zapewnia powtarzalność 0.1° lub lepszą, dorównując modułom o wyższej rozdzielczości pod względem dokładności ustalonej pozycji.
- Uzwojenie zaprojektowane pod kątem termicznym Wspólna optymalizacja elektromagnetyczna i termiczna, własny proces nawijania oraz zintegrowane kanały chłodzące służą do utrzymania oddawanego momentu.

Opis
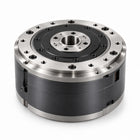
Barki i łokcie przenoszą obciążenia robocze ramienia humanoida i powtarzają je przez cały dzień. PR21-100-140-HS to moduł przegubowy Xynova średniej klasy zbudowany właśnie do takiej pracy: moment szczytowy 140 Nm przez przekładnię planetarną 21:1, 130 obr./min bez obciążenia i łączna masa 1.2 kg w obudowie Ø100 × 61.7 mm.
Przy 117 Nm/kg jest to najmocniejszy moduł, jaki Xynova oferuje poniżej rozmiarów przeznaczonych do przegubów nóg, i lider momentu wśród jednostek o masie 1.2 kg. Sprzężenie zwrotne zapewnia 16-bitowy enkoder, wystarczający do powtarzalności 0.1° lub lepszej, a zasilanie pochodzi z tej samej magistrali 48 V co w całej serii obrotowej.
Wybór między tym modułem a PR20-102-130-HS to prosta wymiana momentu na prędkość przy identycznej masie. Ten moduł zapewnia moment szczytowy wyższy mniej więcej o osiem procent; PR20 jest o około piętnaście procent szybszy, odczytuje pozycję z rozdzielczością 17 bitów i jest krótszy o 2.7 mm. Jeśli wartością ograniczającą w Państwa obliczeniach doboru jest moment przy całkowicie wyprostowanym ramieniu, to właśnie ten moduł należy wybrać.
Wartość momentu jest wartością szczytową, a nie ciągłą, a 130 obr./min to wartość bez obciążenia. Znamionowy moment ciągły, prędkość pod obciążeniem roboczym, prąd znamionowy, interfejs komunikacyjny i znaczenie przyrostka HS potwierdzamy w wycenie.
Najważniejsze możliwości
- Moment szczytowy 140 Nm: Najwyższa wartość szczytowa spośród wszystkich modułów Xynova o masie 1.2 kg, z zapasem dla wyprostowanego ramienia pod obciążeniem.
- Gęstość momentu 117 Nm/kg: Siła na kilogram ma znaczenie w barku, gdzie każdą dodatkową masę muszą poruszać wszystkie przeguby znajdujące się za nim.
- Przekładnia planetarna 21:1: Przekładnia własnej konstrukcji zaprojektowana do ruchów impulsowych, z profilem zębów i zespołem kół o wyrównanym obciążeniu, które mają ograniczać drgania i hałas.
- 130 obr./min bez obciążenia: Mniej więcej czterokrotnie większa prędkość niż w modułach nóg o dużym przełożeniu, co odpowiada ruchom ramienia, a nie powolnemu podnoszeniu ciężarów.
- Sprzężenie zwrotne z 16-bitowego enkodera: Zapewnia powtarzalność 0.1° lub lepszą, dorównując modułom o wyższej rozdzielczości pod względem dokładności ustalonej pozycji.
- Uzwojenie zaprojektowane pod kątem termicznym: Wspólna optymalizacja elektromagnetyczna i termiczna, własny proces nawijania oraz zintegrowane kanały chłodzące służą do utrzymania oddawanego momentu.
Ten model oferujemy na podstawie indywidualnej wyceny. Konfiguracja, akcesoria, zakres integracji i harmonogram dostawy wpływają na ostateczną kwotę, dlatego cenę potwierdzamy dla każdego projektu, zamiast podawać ją w cenniku.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Typ | Zintegrowany moduł przegubowy z przekładnią planetarną |
|---|---|
| Model | PR21-100-140-HS |
| Moment szczytowy | 140 Nm |
| Prędkość bez obciążenia | 130 obr./min |
| Przełożenie | 21:1 |
| Gęstość momentu | 117 Nm/kg |
| Masa | 1.2 kg |
| Wymiary | Ø100 × 61.7 mm |
| Rozdzielczość enkodera | 16 bitów |
| Powtarzalność | ≤0.1° |
| Napięcie wejściowe | 48 V DC |
| Znamionowy moment ciągły | Do potwierdzenia w wycenie |
| Prąd znamionowy | Do potwierdzenia w wycenie |
| Interfejs komunikacyjny | Do potwierdzenia w wycenie |
| Znaczenie przyrostka HS | Do potwierdzenia w wycenie |
| Cena | Wyłącznie na zapytanie ofertowe |
Zastosowania
Najczęściej zadawane pytania
Nadaje się do obciążonych barków i łokci, osi odchylenia talii i szyi oraz przegubów biodrowych lub kolanowych lżejszych platform kroczących, gdzie wystarcza moment szczytowy 140 Nm.
Moment szczytowy 140 Nm, 130 obr./min bez obciążenia, przełożenie 21:1, masa 1.2 kg i gęstość momentu 117 Nm/kg.
Ta sama masa 1.2 kg. Ten moduł ma moment szczytowy wyższy o około osiem procent; PR20 obraca się o około piętnaście procent szybciej, ma 17-bitowy enkoder i jest krótszy o 2.7 mm.
Nie. To prędkość wyjściowa bez obciążenia. Prędkość przy momencie roboczym zależy od profilu ruchu, a znamionowe wartości ciągłe potwierdzamy w wycenie.
Wycenę przygotowujemy dla każdego projektu – kwotę określają liczba sztuk, konfiguracja i dostawa.
Zasilania 48 V DC, takiego samego jak w przypadku wszystkich pozostałych aktuatorów obrotowych z serii Xynova.
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.