- Moduł dotykowy w czubkach palców Każdy z pięciu czubków palców ma wielowymiarowy moduł dotykowy BrainCo, więc sterownik wie, kiedy i jak dłoń dotyka przedmiotu, zamiast zgadywać na podstawie prądu silników.
- Adaptacyjne sterowanie dotykowe Oprócz sterowania pozycją, prędkością i prądem dłoń ustala prąd palców na podstawie tego, co czują czubki palców, więc papierowy kubek i metalowe narzędzie dostają dokładnie taki chwyt, jakiego potrzebują.
- Kamera RGB w zestawie Wersja do H2 jest dostarczana z kamerą RGB, która daje zbliżenie chwytu; jej model i mocowanie są potwierdzane w wycenie.
- EtherCAT, RS-485 i CAN FD Do RS-485 (Modbus-RTU) i CAN FD dochodzi EtherCAT, przy zasilaniu 12–64 V przez złącze XT30.
- 383 g i chwyt 50 N Dłoń waży 383 g, chwyta z siłą co najmniej 50 N, w chwycie szczypcowym osiąga co najmniej 15 N i przenosi co najmniej 20 kg.
- 11 stopni swobody z sześciu silników Sześć silników napędza dwa stawy kciuka i po jednym stawie w każdym palcu, pięć stawów porusza się pasywnie, a powtarzalność sterowania wynosi 0.1°.

Opis
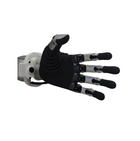
BrainCo Revo 2 Tactile to wersja bionicznej zręcznej dłoni robotycznej BrainCo Revo 2 z czujnikami dotyku, w gamie BrainCo nazywana Revo 2 Touch, dostarczana tutaj do robota humanoidalnego Unitree H2 jako jedna dłoń, lewa lub prawa, z kamerą RGB. Każdy czubek palca ma wielowymiarowy moduł dotykowy, a dłoń wykorzystuje jego sygnał w trybie adaptacyjnego sterowania dotykowego, aby dobierać chwyt do tego, co czują palce.
Dlatego właśnie tę wersję Revo 2 warto wybrać do H2, gdy liczy się kontakt: kruche lub odkształcalne przedmioty, chwyty, które nie mogą się ześlizgnąć, teleoperacja, w której operator musi wiedzieć, że dłoń zamknęła się na przedmiocie, oraz zbiory danych do uczenia przez naśladowanie, rejestrujące dotyk razem z kątami stawów i obrazami. Kamera daje zbliżenie przedmiotu w chwili chwytu; jej model i mocowanie są potwierdzane w wycenie.
Mechanicznie to ta sama dłoń o masie 383 g co wersja Basic: 160 mm od nasady dłoni do czubka palca środkowego, maksymalne rozwarcie 100 mm, 11 stopni swobody z sześciu silników, chwyt co najmniej 50 N, chwyt szczypcowy 15 N i udźwig 20 kg, przy powtarzalności sterowania 0.1°. Pod względem elektrycznym do RS-485 i CAN FD dochodzi EtherCAT, a zasilanie 12–64 V doprowadza złącze XT30; SDK dla Python i C/C++ do systemów Linux, Windows i ROS oraz bezprzewodowe aktualizacje oprogramowania układowego pozostają bez zmian.
Jeśli Państwa praca z H2 nie wymaga dotyku, Revo 2 Basic do H2 wykorzystuje ten sam mechanizm bez czujników i kamery. Do innych robotów lewa dłoń Revo 2 Touch (XTL) i jej prawy odpowiednik są sprzedawane osobno, a Revo 3 U21T do H2 o 21 stopniach swobody to krok wyżej pod względem zręczności. Wszystkie można porównać z pełną gamą naszych zręcznych dłoni robotycznych.
Najważniejsze możliwości
- Moduł dotykowy w czubkach palców: Każdy z pięciu czubków palców ma wielowymiarowy moduł dotykowy BrainCo, więc sterownik wie, kiedy i jak dłoń dotyka przedmiotu, zamiast zgadywać na podstawie prądu silników.
- Adaptacyjne sterowanie dotykowe: Oprócz sterowania pozycją, prędkością i prądem dłoń ustala prąd palców na podstawie tego, co czują czubki palców, więc papierowy kubek i metalowe narzędzie dostają dokładnie taki chwyt, jakiego potrzebują.
- Kamera RGB w zestawie: Wersja do H2 jest dostarczana z kamerą RGB, która daje zbliżenie chwytu; jej model i mocowanie są potwierdzane w wycenie.
- EtherCAT, RS-485 i CAN FD: Do RS-485 (Modbus-RTU) i CAN FD dochodzi EtherCAT, przy zasilaniu 12–64 V przez złącze XT30.
- 383 g i chwyt 50 N: Dłoń waży 383 g, chwyta z siłą co najmniej 50 N, w chwycie szczypcowym osiąga co najmniej 15 N i przenosi co najmniej 20 kg.
- 11 stopni swobody z sześciu silników: Sześć silników napędza dwa stawy kciuka i po jednym stawie w każdym palcu, pięć stawów porusza się pasywnie, a powtarzalność sterowania wynosi 0.1°.
Zakup w Robotix Market
Produkt jest nowy i pochodzi ze sprawdzonych kanałów dystrybucji; dostarczamy go na cały świat z gwarancją producenta. Wsparcie techniczne koordynujemy z siecią serwisową producenta. Zakres wdrożenia, konfiguracja i podział odpowiedzialności za uruchomienie są uzgadniane w ramach wyceny — instalacja i uruchomienie nie są wliczone w cenę produktu.
Funkcje
Dane techniczne
| Marka | BrainCo |
|---|---|
| Model | Revo 2 Tactile (BrainCo Revo 2 Touch) |
| Kompatybilny robot | Unitree H2 (wersja do H2) |
| Strona dłoni | Lewa lub prawa, jedna dłoń w sztuce, do wyboru przy zamówieniu |
| Palce | 5 |
| Stopnie swobody | 11 (6 aktywnych, 5 pasywnych) |
| Stawy aktywne | Zginanie kciuka, odwodzenie/przywodzenie kciuka oraz zginanie palca wskazującego, środkowego, serdecznego i małego |
| Masa | 383 g |
| Długość dłoni (od nasady dłoni do czubka palca środkowego) | 160 mm |
| Maks. rozwarcie (kciuk i palec wskazujący) | 100 mm |
| Siła chwytu pięciu palców | ≥ 50 N |
| Siła chwytu szczypcowego | ≥ 15 N |
| Maks. udźwig | ≥ 20 kg |
| Powtarzalność sterowania | 0.1° |
| Czas zgięcia/wyprostu | ≤ 0.65 s |
| Poziom hałasu | ≤ 50 dB w odległości 50 cm |
| Czucie dotykowe | Wielowymiarowy moduł dotykowy w każdym czubku palca |
| Liczba czujników dotyku i zakres siły | Do potwierdzenia w ofercie |
| Kamera | Kamera RGB w zestawie; model i mocowanie potwierdzane w wycenie |
| Interfejsy komunikacyjne | RS-485 (Modbus-RTU), CAN FD, EtherCAT |
| Napięcie zasilania | 12–64 V |
| Prąd przy 24 V | 115 mA w spoczynku, średnio 390 mA bez obciążenia, maks. 4.65 A |
| Złącze zasilania | XT30 |
| Tryby sterowania | Sterowanie pozycją, prędkością i prądem; sterowanie kaskadowe i podatne; adaptacyjne sterowanie dotykowe |
| Zabezpieczenia | Zabezpieczenie nadprądowe, przed zablokowaniem, przegrzaniem i kolizją |
| SDK | Python i C/C++ dla systemów Linux, Windows i ROS |
| Aktualizacje oprogramowania układowego | Bezprzewodowo (OTA) |
| Warunki pracy | Od −10 do 40 °C, wilgotność względna do 90% |
| Mocowanie i okablowanie do Państwa H2 | Do potwierdzenia w ofercie |
Zastosowania
Najczęściej zadawane pytania
Bioniczna dłoń BrainCo Revo 2 Tactile do Unitree H2 kosztuje €7.950 na Państwa rynku.
Każdy z pięciu czubków palców ma wielowymiarowy moduł dotykowy BrainCo, a jego odczyty sterują adaptacyjnym trybem dotykowym dłoni. Liczba czujników i zakres siły w wersji do H2 są potwierdzane w wycenie.
Wersja Basic nie ma modułu dotykowego, łączy się wyłącznie przez RS-485 lub CAN FD i pracuje przy 12–28 V. Wersja Tactile dodaje czujniki w czubkach palców, EtherCAT, wejście 12–64 V i kamerę RGB; masa, siła chwytu i układ stawów są takie same.
Jedenaście, z czego sześć napędzanych silnikami. Kciuk ma dwa stawy napędzane (zginanie oraz odwodzenie/przywodzenie) i jeden pasywny, a każdy z pozostałych palców jeden napędzany i jeden pasywny staw zginania.
Przez EtherCAT, RS-485 (Modbus-RTU) lub CAN FD, przy zasilaniu 12–64 V przez złącze XT30. SDK BrainCo dla Python i C/C++ obsługują systemy Linux, Windows i ROS; mocowanie, okablowanie i położenie kamery w Państwa H2 są potwierdzane w wycenie.
Każda sztuka to jedna dłoń, lewa lub prawa, wybierana przy zamówieniu, więc dwuręczny H2 potrzebuje po jednej dłoni z każdej strony. Do innych robotów Revo 2 Touch jest sprzedawana osobno jako dłoń lewa (XTL) i prawa (XTR).
Bioniczna dłoń BrainCo Revo 2 Tactile do Unitree H2
- Cena regularna
- €7.950,00
- Cena promocyjna
Ostatnio oglądane
Nie oglądali Państwo jeszcze żadnych produktów.